Curso
Álgebra Linear para Data Science em R
4 h
21.8K
Uma transformação afim é um processo que leva pontos no espaço a novos pontos aplicando uma transformação linear e um deslocamento, chamado de translação. Você pode rotacionar, escalar, cisalhar, refletir e depois transladar tudo, e as linhas retas permanecem retas.
Transformações afins estão em toda parte porque capturam uma grande variedade de mudanças geométricas que preservam a estrutura de um objeto e, ao mesmo tempo, são baratas de computar.
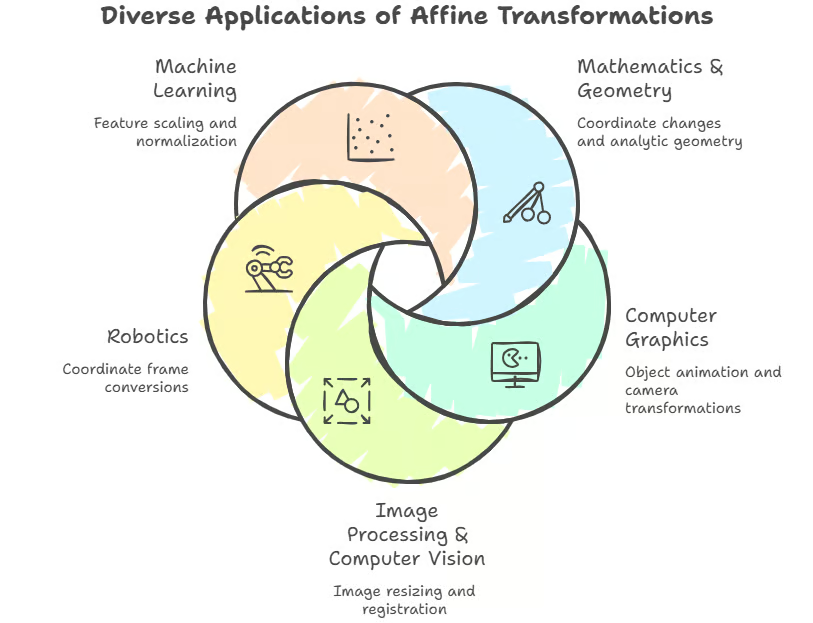
Aplicações diversas das transformações afins. Fonte da imagem: Napkin AI
A ideia surgiu quando matemáticos como Leonhard Euler e August Ferdinand Möbius tentaram entender quais propriedades permanecem invariantes mesmo quando outras coisas mudam.
Hoje, elas são parte essencial do mundo digital, impulsionando desde o CSS de uma página web até exames médicos avançados.
Transformações afins ficam no meio do caminho entre “álgebra linear pura” e “geometria do mundo real”. Elas mantêm a matemática organizada e permitem translações, algo que mapas lineares sozinhos não fazem.
Um espaço vetorial tem um ponto especial chamado origem (mesmo que você não a desenhe, ela existe conceitualmente). Em um espaço vetorial, vetores podem ser somados e escalados, e existe um “vetor nulo” distinto.
Um espaço afim se parece com um espaço vetorial sem uma origem escolhida. Ainda dá para falar sobre:
Mas você não pode somar dois pontos de forma significativa, porque a soma de pontos depende da escolha de uma origem.
Formalmente, um espaço afim A sobre um espaço vetorial V é um conjunto de pontos com uma ação livre e transitiva de V. Na prática: diferenças entre pontos vivem em V, mas os pontos em si não.
Uma transformação afim é uma aplicação entre espaços afins que preserva combinações afins (falaremos disso a seguir) e, geometricamente, preserva retas e paralelismo.
Em coordenadas, uma transformação afim tem a forma:
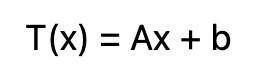
Transformação afim em forma matricial.
Onde:
Essa estrutura “linear + constante” explica por que mapas afins são tão populares em engenharia e computação: são expressivos e, ainda assim, rápidos e estáveis de aplicar.
Transformações afins preservam várias relações geométricas “estruturais”, permitindo que as formas estiquem ou inclinem.
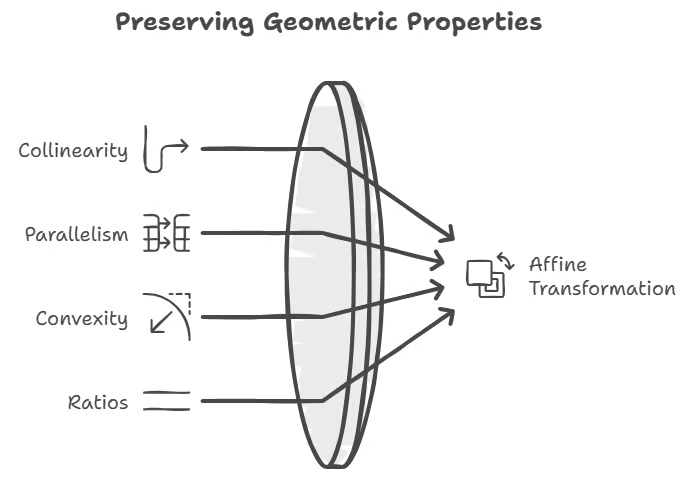
Propriedades preservadas em transformação afim. Fonte da imagem: Napkin AI
Preservadas:
Uma forma elegante de expressar isso é por meio de combinações afins:
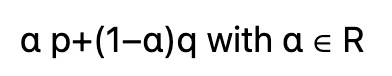
Mapas afins preservam essas combinações.
Não preservadas (em geral):
Por fim, transformações afins são fechadas por composição: aplicar uma transformação afim após outra continua sendo uma transformação afim.
Transformações afins formam um grupo sob composição (geralmente chamado de grupo afim, denotado por Aff(n)).
A composição funciona de forma limpa se
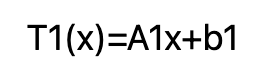
e
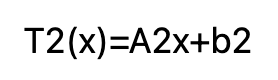
então
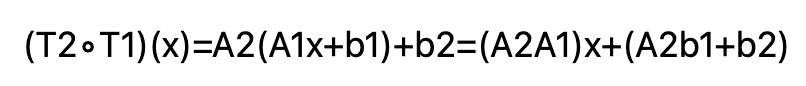
Isso continua sendo afim.
Uma observação sobre inversibilidade: Ax+b é invertível se A é invertível (det(A)≠0). Então:
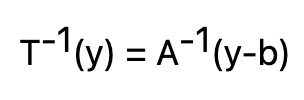
Você ganha uma álgebra poderosa: construa transformações complexas encadeando transformações simples e reverta quando precisar.
Para computar transformações afins com eficiência, usamos matrizes — especialmente coordenadas homogêneas, que possibilitam representar translações de forma compatível com matrizes.
Em n dimensões, a transformação é:
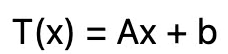
onde
A governa a alteração da forma (componente linear).
b regula o deslocamento (translação)
O requisito para inversibilidade é que a matriz A seja invertível. Em termos simples: se A comprime todos os pontos em uma reta (diminuindo o posto), não é possível reverter de forma única.
Translações não podem ser representadas por uma matriz (n x n) atuando apenas sobre x. Coordenadas homogêneas resolvem isso introduzindo uma coordenada extra.
Represente um ponto 2D ((x, y)) como ((x, y, 1)).
Então, uma transformação afim 2D vira uma matriz 3×3:
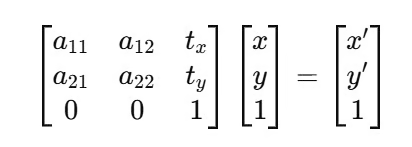
Transformação afim 2D usando coordenadas homogêneas (matriz 3×3). Fonte: Autor
Benefícios:
A maioria das transformações afins usadas na prática envolve alguns passos básicos.
A translação move todo ponto pelo mesmo deslocamento: T(x)=x+b
A forma homogênea em 2D é representada por:
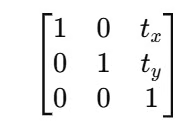
Translação como matriz de transformação homogênea (2D). Fonte: Autor
Essa forma é usada em gráficos (para mover objetos), robótica (para mudar referenciais) e visão (para alinhamento de imagens).
Escala uniforme: em 2D, significa usar o mesmo fator (s) em todas as direções.
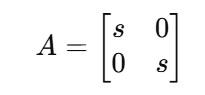
Matriz de escala uniforme 2D. Fonte: Autor
Escala não uniforme:
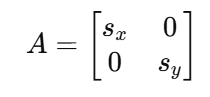
Matriz de escala não uniforme 2D. Fonte: Autor
Em 3D, a escala é uma matriz diagonal 3×3. Ao escalar, retas e paralelismo são preservados, mas as distâncias mudam (a menos que s=1).
Rotação 2D por um ângulo (theta):
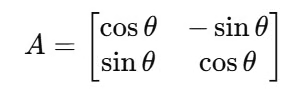
Transformação de rotação 2D por ângulo. Fonte: Autor
Em 3D, você rotaciona ao redor de um eixo (x, y ou z) com as matrizes correspondentes. Ao somar translação à rotação, a transformação continua afim (e vira um “movimento rígido” se envolver apenas rotação e translação).
O cisalhamento “inclina” as formas. Um cisalhamento 2D no eixo x é:
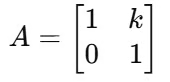
Representação de cisalhamento 2D em x. Fonte: Autor
Um cisalhamento em y:
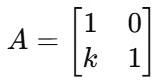
Representação de cisalhamento 2D em y. Fonte: Autor
Cisalhamentos são usados com frequência em tipografia, deformações visuais e efeitos que lembram perspectiva (embora perspectiva verdadeira seja projetiva, não afim).
Quando você reflete em torno de eixos ou planos que passam pela origem, isso é uma reflexão linear (e, portanto, afim).
Reflexão 2D sobre o eixo x:
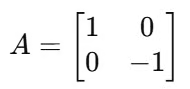
Reflexão 2D sobre o eixo x. Fonte: Autor
No eixo y:
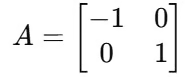
Reflexão 2D sobre o eixo y. Fonte: Autor
Reflexões mudam a orientação e são úteis para analisar simetria, reconhecer padrões e processar geometria.
Em sistemas reais, raramente você usa apenas uma transformação; normalmente você encadeia várias.
Suponha:
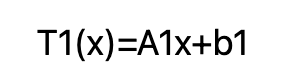
e
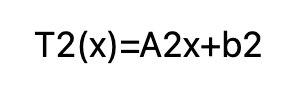
Então:
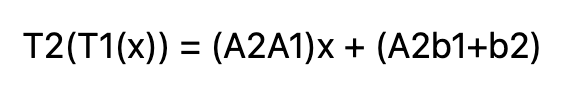
A ordem importa. Rotacionar primeiro e depois transladar não é o mesmo que transladar e depois rotacionar. Isso acontece porque translações são “afetadas” pela próxima matriz.
Uma forma útil de lembrar:
Para
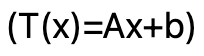
se A é invertível:
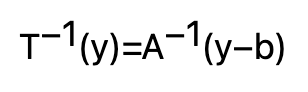
Em visão computacional, isso é muito usado: geralmente você mapeia pixels de saída de volta para os pixels de entrada (mapeamento inverso) para evitar lacunas.
Transformações afins são “transformações lineares com um deslocamento embutido”.
Uma transformação linear - L(x)=Ax - deve satisfazer:
Uma transformação afim T(x)=Ax+b:
Todo mapa linear é afim (b=0), mas nem todo mapa afim é linear (qualquer translação não nula quebra a linearidade).
Você pode reescrever:
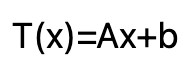
como “faça a parte linear (Ax) e depois some a translação (b)”.
Você já conhece a versão 1D se já viu (y=mx+c). É por isso também que mapas afins aparecem em redes neurais: uma camada densa calcula (Wx+b), que é um mapa afim. Depois disso, vem a não linearidade.
Gráficos por computador e visão computacional usam transformações afins.
É aqui que transformações afins deixam de ser abstratas e começam a mostrar serviço.
No processamento de imagens, transformações afins são usadas para:
Duas ideias importantes de implementação:
Interpolação é importante, já que coordenadas mapeadas raramente caem exatamente em pixels inteiros. Formas comuns:
Transformações afins estão por toda parte em gráficos 3D:
Um ponto sutil: quando a escala não é uniforme, as normais de superfície nem sempre mudam como os pontos. Para iluminação correta, pipelines de renderização usam comumente a inversa-transposta da parte linear para as normais.
Robótica é, basicamente, onipresença de sistemas de coordenadas.
Transformações afins mapeiam:
Em localização baseada em visão (ex.: odometria visual), pequenos movimentos entre quadros costumam ser aproximados localmente como afins no espaço da imagem, o que ajuda a acompanhar e estimar movimento.
Em machine learning, o escalonamento de atributos costuma ser afim:
Isso é importante porque muitos modelos (especialmente os baseados em gradiente) funcionam melhor quando os atributos estão em escalas semelhantes.
Transformações afins parecem simples no começo, mas a teoria é profunda, especialmente quando você passa a se importar com invariantes como área ou sistemas alternativos de coordenadas.
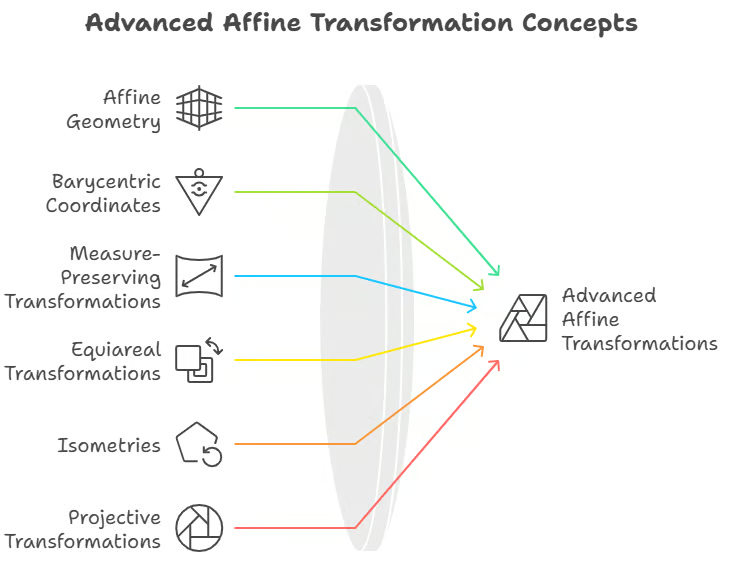
Conceitos avançados de transformações afins. Fonte da imagem: Napkin AI
Coordenadas baricêntricas expressam um ponto como uma mistura ponderada dos vértices de um triângulo:
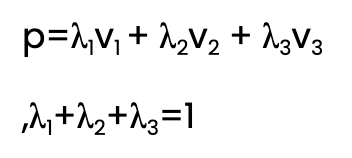
Essas coordenadas são invariantes por transformações afins, ou seja, se você transformar o triângulo e o ponto de forma afim, λi permanece a mesma.
Por isso, coordenadas baricêntricas são amplamente usadas em: mapeamento de texturas, interpolação de malhas e análise por elementos finitos.
Uma transformação afim preserva área (2D) ou volume (3D) quando:
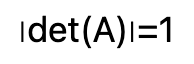
O determinante de A informa quanto a área ou o volume mudam ao aplicar o componente linear.
Se (|det(A)| > 1), o espaço “expande”; se for menor que 1, “contrai”. Se for negativo, a orientação muda (como numa reflexão). Isso é vital para visuais, simulações físicas e modelagem de deformações.
Relações:
Assim: isometrias ⊂ similaridades ⊂ transformações afins
Essa hierarquia ajuda a escolher o modelo certo para o problema. Por exemplo, se você precisa preservar distâncias, “afim” é amplo demais.
Transformações afins são um tipo de transformação projetiva. Transformações projetivas modelam perspectiva, como quando retas paralelas se encontram num ponto de fuga. Transformações afins não fazem isso.
Em coordenadas homogêneas, transformações projetivas permitem uma linha final mais geral do que ([0,0,1]). Essa liberdade extra é o que gera efeitos de perspectiva.
Conceitos afins também funcionam em dimensões maiores, como transformações homogêneas 4D em gráficos 3D.
Transformações afins são “matemática simples”, mas a forma como você as usa faz toda a diferença no resultado.
Problemas comuns:
Boas práticas:
Transformações afins são altamente paralelizáveis: cada ponto ou pixel é transformado de forma independente. Isso as torna ideais para SIMD e kernels em GPU.
Por isso, deformações de imagem e pipelines de renderização funcionam tão bem em GPUs: elas fazem muitas multiplicações e somas em paralelo.
Algumas otimizações comuns: usar operações fused multiply-add, fazer batching de transformações e reduzir transferências de memória.
Transformações afins são “rígidas o suficiente” para muitas tarefas e também servem como base para modelos mais flexíveis.
Em morfometria e imagem médica, o alinhamento puramente afim é só o primeiro passo. Após o alinhamento grosseiro, modelos de deformação baseados em B-splines permitem criar deformações suaves e não rígidas com pontos de controle fáceis de interpretar.
Pense assim: o afim coloca a imagem no lugar, e as B-splines ajustam os detalhes finos.
Muitos sistemas de reconhecimento buscam ser invariantes a transformações afins para reconhecer objetos mesmo quando o ponto de vista muda de forma aproximadamente afim.
Técnicas incluem:
Isso torna tarefas como casamento, rastreamento e recuperação mais confiáveis.
Em SIG, transformações afins aparecem na georreferência de mapas, no alinhamento de camadas de diferentes fontes ou em aproximações locais de conversões de coordenadas.
Transformações geodésicas reais podem ser mais complexas, porém modelos afins costumam ser usados como aproximações locais ou parte de um pipeline maior.
Você não precisa começar do zero; a maioria dos ecossistemas tem ótimo suporte.
Ideia central em qualquer linguagem:
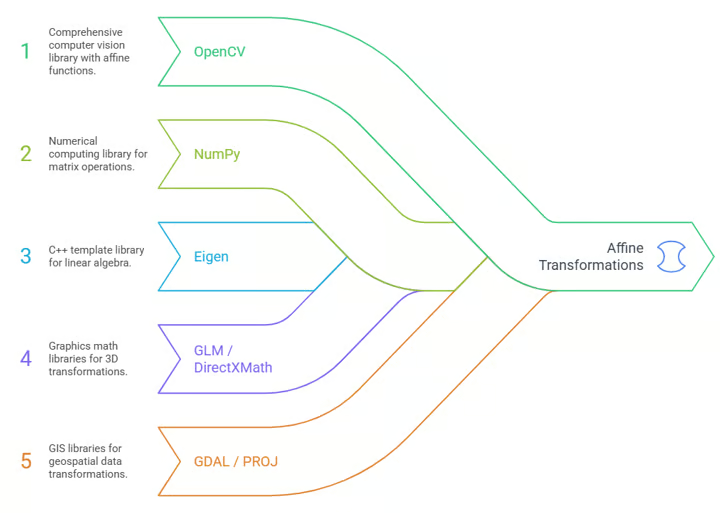
Melhores ferramentas e bibliotecas para transformações afins. Fonte da imagem: Napkin AI
Ferramentas amplamente usadas:
Escolha conforme o domínio: OpenCV para imagens, GLM para gráficos, GDAL/PROJ para SIG.
Ouvir a mesma ideia explicada de outra forma pode clarear mais.
Um mapa afim pode ser definido como uma função que preserva a integridade das combinações afins:
Essa formulação não se prende a uma origem específica, o que é bastante fiel ao espírito da “geometria afim”. Também deixa claro de cara que retas vão para retas.
Se transformações afins parecem abstratas, relacione com o que você já conhece: (y=mx) é linear (passa pela origem), e (y=mx+b) é afim (mesma inclinação, com um deslocamento).
Em dimensões maiores, (m) vira uma matriz (A), mas a história é a mesma: age linearmente e transladando.
No fim das contas, transformações afins se resumem a isto: “Vou manter seu mundo feito de linhas retas e bordas paralelas, mas não posso garantir que seus ângulos continuarão os mesmos.”
Se você está pensando em termos de matrizes e sistemas lineares, confira Linear Algebra for Data Science in R e tutoriais focados em matrizes, incluindo Row Echelon Form Explained.
Se você quer entrar em visão computacional, projetos como Food Image Classification with Hugging Face e cursos como Working with Hugging Face são um ótimo próximo passo.
Aprenda com a DataCamp
Curso
Curso
Curso
blog
Abid Ali Awan
7 min
blog
blog
Zoumana Keita
15 min
Tutorial
Tutorial
Somil Asthana
11 min
Tutorial
Abid Ali Awan
15 min