Eine affine Transformation verschiebt Punkte im Raum auf neue Positionen, indem sie eine lineare Transformation und einen Versatz (Translation) kombiniert. Du kannst drehen, skalieren, scheren, spiegeln und anschließend verschieben – und Geraden bleiben Geraden.
Affine Transformationen sind allgegenwärtig, weil sie eine große Bandbreite geometrischer Veränderungen abbilden, dabei die Geometrie eines Objekts strukturell erhalten und zugleich rechnerisch günstig sind.
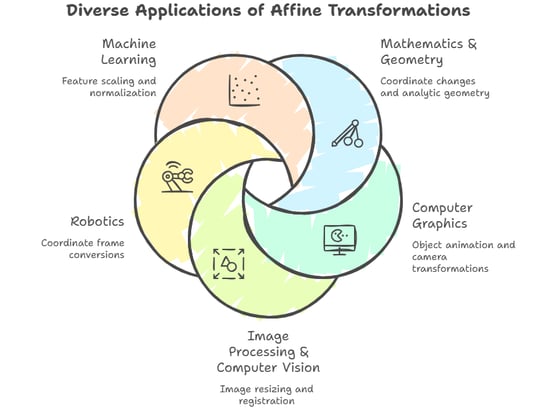
Vielfältige Anwendungsfälle affiner Transformationen. Bildquelle: Napkin AI
Die Idee entstand, als Mathematiker wie Leonhard Euler und August Ferdinand Möbius verstehen wollten, welche Eigenschaften invariant bleiben, wenn sich anderes verändert.
Heute ist sie ein Kernbaustein der digitalen Welt – von CSS im Web bis hin zu komplexer medizinischer Bildgebung.
Affine Transformationen bewegen sich genau zwischen „reiner linearer Algebra“ und „Geometrie der realen Welt“. Sie halten die Mathematik sauber und erlauben zugleich Translationen, die lineare Abbildungen allein nicht leisten können.
Ein Vektorraum hat einen ausgezeichneten Punkt, den Ursprung (auch wenn du ihn nicht einzeichnest, ist er konzeptionell vorhanden). In einem Vektorraum können Vektoren addiert und skaliert werden, und es gibt den ausgezeichneten „Nullvektor“.
Ein affiner Raum sieht aus wie ein Vektorraum ohne festgelegten Ursprung. Du kannst weiterhin sprechen über:
- Punkte (Orte)
- Verschiebungsvektoren zwischen Punkten (z. B. „von P nach Q“)
- Einen Vektor zu einem Punkt addieren (den Punkt um diese Verschiebung bewegen)
Zwei Punkte kannst du dagegen nicht sinnvoll addieren, weil dafür die Wahl eines Ursprungs notwendig wäre.
Formal ist ein affiner Raum A über einem Vektorraum V eine Menge von Punkten mit einer freien und transitiven Wirkung von V. Praktisch heißt das: Differenzen von Punkten liegen in V, die einzelnen Punkte selbst jedoch nicht.
Eine affine Transformation ist eine Abbildung zwischen affinen Räumen, die affine Kombinationen erhält (mehr dazu gleich) und geometrisch Geraden sowie Parallelität bewahrt.
In Koordinaten hat eine affine Transformation die Form:
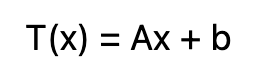
Affine Transformation in Matrixform.
Dabei gilt:
- x ∈ Rn ist dein Eingabepunkt (als Spaltenvektor)
- A ∈ Rn×n ist die Matrix für den linearen Anteil (Rotation, Skalierung, Scherung, Spiegelung, Kombinationen)
- b ∈ Rn ist der Vektor für die Translation
Diese Struktur „linear + Konstante“ macht affine Abbildungen in Technik und IT so beliebt: ausdrucksstark, aber schnell und stabil anzuwenden.
Affine Transformationen bewahren mehrere „strukturelle“ geometrische Beziehungen und erlauben gleichzeitig, Formen zu strecken oder zu scheren.
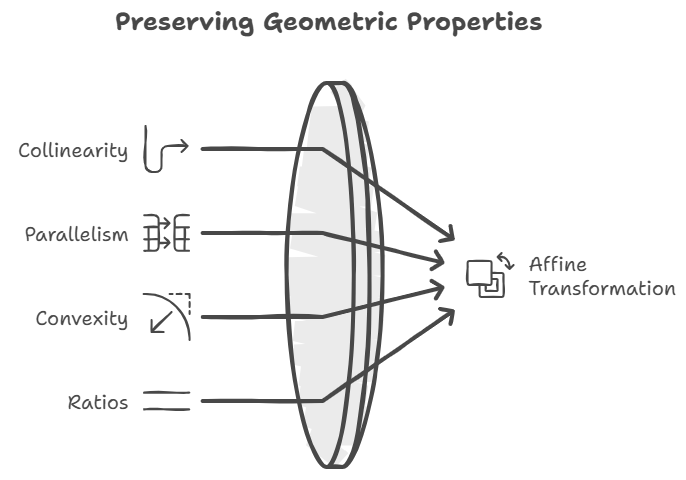
Erhaltene Eigenschaften bei affiner Transformation. Bildquelle: Napkin AI
Erhalten:
- Kollinearität: Wenn Punkte vorher auf einer Geraden liegen, liegen sie danach wieder auf einer Geraden.
- Parallelität: Parallele Geraden bleiben parallel (in Grafik und Kartografie essenziell).
- Konvexität: Eine konvexe Form bleibt konvex.
- Teilungsverhältnisse auf einer Geraden: Teilt ein Punkt eine Strecke im Verhältnis, bleibt dieses Verhältnis erhalten.
Eleganter lässt sich das über affine Kombinationen ausdrücken:
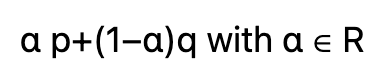
Affine Abbildungen erhalten diese Kombinationen.
Nicht erhalten (im Allgemeinen):
- Abstände
- Winkel
- Flächen/Volumina (außer unter speziellen Bedingungen)
Schließlich sind affine Transformationen unter Verknüpfung abgeschlossen: Eine affine Transformation nach einer anderen ist wieder affine.
Affine Transformationen bilden unter der Verknüpfung eine Gruppe (oft als affine Gruppe bezeichnet, geschrieben Aff(n)).
Die Verknüpfung funktioniert sauber, wenn
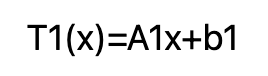
und
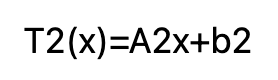
dann
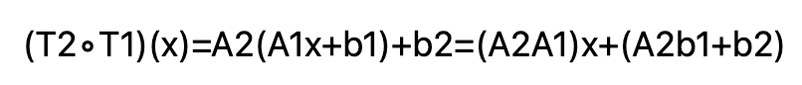
Das ist weiterhin affin.
Hinweis zur Invertierbarkeit: Ax+b ist invertierbar, wenn A invertierbar ist (det(A)≠0). Dann gilt:
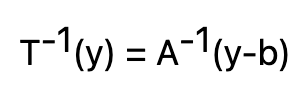
So erhältst du eine starke Algebra: Baue komplexe Transformationen aus einfachen auf und kehre sie bei Bedarf wieder um.
Um affine Transformationen effizient zu berechnen, nutzen wir Matrizen – insbesondere homogene Koordinaten, die Translationen matrizenkompatibel machen.
In n Dimensionen gilt:
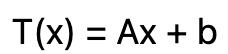
wobei
Für die Invertierbarkeit muss die Matrix A invertierbar sein. Einfach gesagt: Wenn A alle Punkte auf eine Linie zusammendrückt (Rangabfall), lässt sich die Abbildung nicht eindeutig zurückrechnen.
Homogene Koordinaten und erweiterte Matrixdarstellung
Translationen lassen sich nicht durch eine (n x n)-Matrix darstellen, die nur auf x wirkt. Homogene Koordinaten lösen das durch eine zusätzliche Koordinate.
Repräsentiere einen 2D-Punkt ((x, y)) als ((x, y, 1)).
Dann wird eine 2D-affine Transformation zu einer 3×3-Matrix:
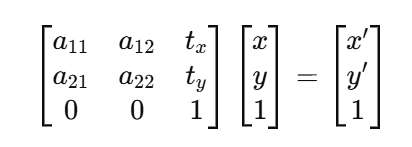
2D-affine Transformation mit homogenen Koordinaten (3×3-Matrix). Quelle: Autor
Vorteile:
- Die Verknüpfung reduziert sich auf Multiplikation (nur Matrixmultiplikation nötig).
- Optimierte Pipelines (Grafik- und Vision-Bibliotheken bevorzugen das)
- Einheitliche Behandlung von Translation, Rotation, Skalierung und Scherung
Die meisten affinen Transformationen in der Praxis bestehen aus wenigen Grundschritten.
Die Translation verschiebt jeden Punkt um denselben Versatz: T(x)=x+b
In 2D in homogener Form dargestellt durch:
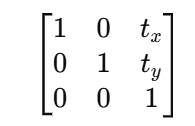
Translation als homogene Transformationsmatrix (2D). Quelle: Autor
Diese Form wird in der Grafik (zum Verschieben von Objekten), in der Robotik (zum Wechsel von Koordinatenrahmen) und in der Bildverarbeitung (zum Ausrichten von Bildern) verwendet.
Skalierung: Gleichmäßig und ungleichmäßig
Gleichmäßige Skalierung: In 2D bedeutet das denselben Faktor (s) in alle Richtungen:
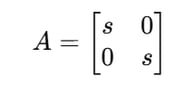
Gleichmäßige 2D-Skalierungsmatrix. Quelle: Autor
Ungleichmäßige Skalierung:
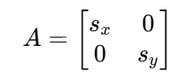
Ungleichmäßige 2D-Skalierungsmatrix. Quelle: Autor
In 3D ist Skalierung analog eine 3×3-Diagonalmatrix. Bei der Skalierung bleiben Geraden und Parallelität erhalten, Abstände ändern sich jedoch (außer bei s=1).
Rotationen in 2D und 3D
2D-Rotation um den Winkel (theta):
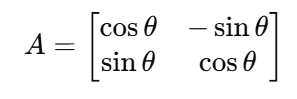
2D-Rotationstransformation um einen Winkel. Quelle: Autor
In 3D rotierst du um eine Achse (x, y oder z) mit den entsprechenden Matrizen. Kombinierst du eine Rotation mit einer Translation, bleibt es affin (und ist eine „starre Bewegung“, wenn nur Rotation und Translation vorkommen).
Scherungen erklärt
Scherung „kippt“ Formen. Eine 2D-x-Scherung ist:
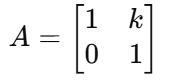
Darstellung einer 2D-x-Scherung. Quelle: Autor
Eine y-Scherung:
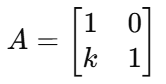
Darstellung einer 2D-y-Scherung. Quelle: Autor
Scherungen kommen oft in Typografie, visuellen Verzerrungen und Effekten zum Einsatz, die wie Perspektive wirken (echte Perspektive ist jedoch projektiv, nicht affin).
Spiegelungen in der affinen Geometrie
Spiegelungen an Achsen oder Ebenen, die durch den Ursprung verlaufen, sind lineare Spiegelungen (und damit affin).
2D-Spiegelung an der x-Achse:
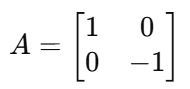
2D-Spiegelung an der x-Achse. Quelle: Autor
An der y-Achse:
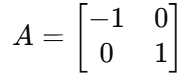
2D-Spiegelung an der y-Achse. Quelle: Autor
Spiegelungen ändern die Orientierung und helfen bei der Analyse von Symmetrien, beim Mustererkennen und in der Geometrieverarbeitung.
In realen Systemen nutzt du selten nur eine einzige Transformation, sondern verkettest viele.
Angenommen:
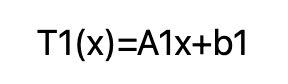
und
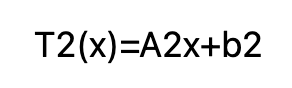
Dann gilt:
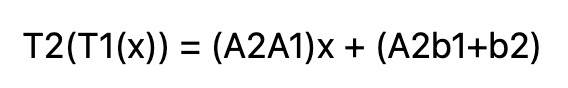
Die Reihenfolge ist entscheidend. Erst drehen und dann verschieben ist nicht dasselbe wie erst verschieben und dann drehen. Grund ist, dass Translationen von der nächsten Matrix „eingefangen“ werden.
Merke dir dazu:
- Mit homogenen Matrizen ist die Verknüpfung Matrixmultiplikation
- Die zuletzt angewandte Transformation steht links in der Multiplikation.
Für
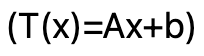
gilt, falls A invertierbar ist:
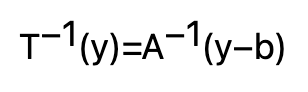
In der Bildverarbeitung wird das häufig genutzt: Man mappt Ausgabepixel oft zurück auf Eingabepixel (inverse Abbildung), um Lücken zu vermeiden.
Affine Transformationen sind „lineare Transformationen mit eingebautem Versatz“.
Eine lineare Abbildung L(x)=Ax muss folgende Bedingungen erfüllen:
- L(0)=0 (der Ursprung bleibt am Ursprung)
- L(x+y)=L(x)+L(y)
- L(cx)=cL(x)
Eine affine Abbildung T(x)=Ax+b:
- muss 0 nicht auf 0 abbilden
- erhält Geraden und Parallelität
- wirkt linear, wenn man die Translation herausrechnet
Jede lineare Abbildung ist affin (setze b=0), aber nicht jede affine ist linear (jede von 0 verschiedene Translation bricht die Linearität).
Du kannst schreiben:
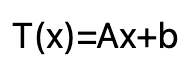
als „zuerst den linearen Anteil (Ax) ausführen, dann die Translation (b) addieren.“
Die 1D-Version kennst du bereits als (y=mx+c). Deshalb werden affine Abbildungen auch in neuronalen Netzen genutzt: Eine Dense-Schicht berechnet (Wx+b), also eine affine Abbildung. Danach folgt die Nichtlinearität.
In Computergrafik und Computer Vision sind affine Transformationen Standard.
Hier verlassen affine Transformationen die Theorie und liefern praktischen Nutzen.
In der Bildverarbeitung nutzt man affine Transformationen für:
- Rotation und Größenänderung
- Translation (Bilder verschieben)
- Schräglagenkorrektur (Scherung)
- Ausrichtung/Registrierung (Bilder aufeinander abgleichen)
Zwei wichtige Umsetzungskonzepte:
- Vorwärtsabbildung (Forward Mapping): Jeder Eingabepixel wird vorwärts übertragen. Das kann Lücken erzeugen.
- Rückwärtsabbildung (Inverse Mapping): Für jeden Ausgabepixel wird rückwärts auf seinen Ursprung gemappt; das ist meist die bessere Wahl.
Interpolation ist wichtig, da die gemappten Koordinaten selten genau auf ganze Pixel fallen. Gängige Verfahren sind:
- Nearest Neighbor: am schnellsten, blockig
- Bilinear: glatter, oft Standard
- Bicubic: noch glatter, aber rechenintensiver
Affine Transformationen sind überall in der 3D-Grafik:
- Modelltransformationen (Objekt lokal → Welt)
- Sicht-/View-Transformationen (Welt → Kamera)
- Projektionvorbereitung (der affine Teil kommt vor dem projektiven Schritt)
Ein wichtiger Punkt: Bei ungleichmäßiger Skalierung verändern sich Flächennormalen nicht so wie Punkte. Für korrektes Lighting verwenden Rendering-Pipelines daher häufig die Invers-Transponierte des linearen Teils für Normalen.
Robotik ist die Omnipräsenz von Koordinatensystemen.
Affine Transformationen verknüpfen:
- Roboterbasis ↔ Armkoordinate ↔ Endeffektor
- Kamerakoordinate ↔ Weltkoordinate
- LiDAR ↔ Fahrzeugkoordinaten
In visuell basierter Lokalisierung (z. B. Visual Odometry) lassen sich kleine Bewegungen zwischen Frames lokal oft als affin im Bildraum annähern – nützlich für Tracking und Bewegungsanalyse.
Koordinatenraumabbildungen und Daten-Normalisierung
In Machine Learning ist Feature-Skalierung häufig affin:
- Min-Max-Skalierung: (x' = alpha x + beta)
- Standardisierung: (x' = (x-μ)/σ) (ebenfalls affin)
Das ist wichtig, weil viele Modelle (insbesondere gradientenbasierte) besser funktionieren, wenn Features ähnlich skaliert sind.
Affine Transformationen wirken anfangs simpel, aber die Theorie ist tief – vor allem, wenn du Invarianten wie Flächen oder alternative Koordinatensysteme betrachtest.
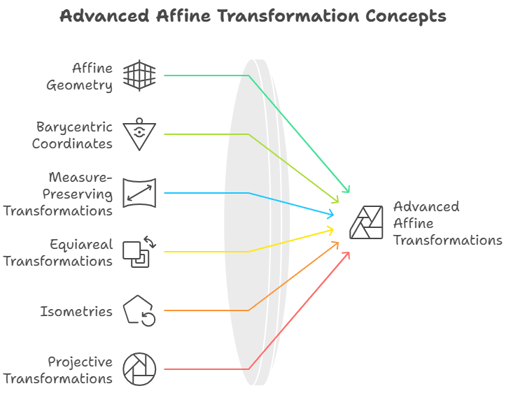
Fortgeschrittene Konzepte affiner Transformationen. Bildquelle: Napkin AI
Affine Geometrie und baryzentrische Koordinaten
Baryzentrische Koordinaten beschreiben einen Punkt als gewichtete Mischung der Dreiecksecken:
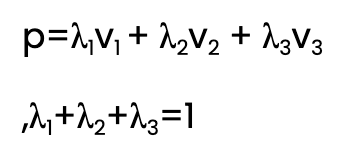
Diese Koordinaten sind affininvariant, das heißt: Transformierst du Dreieck und Punkt affin, bleiben die λi gleich.
Darum werden baryzentrische Koordinaten breit eingesetzt: beim Textur-Mapping, in der Mesh-Interpolation und in der Finite-Elemente-Analyse.
Eine affine Abbildung erhält Flächen (2D) oder Volumina (3D), wenn:
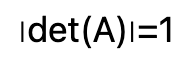
Die Determinante von A verrät dir, wie stark sich Fläche oder Volumen durch den linearen Anteil ändern.
Wenn (|det(A)| > 1) ist, dehnt sich der Raum; ist sie kleiner als 1, schrumpft er. Ist sie negativ, ändert sich die Orientierung (wie bei einer Spiegelung). Das ist in Visualisierung, Physiksimulationen und Deformationsmodellen entscheidend.
Beziehungen:
- Affin: (Ax+b) (Allgemeinfall)
- Ähnlichkeit: Skalierung + Rotation + Translation (erhält Winkel bis auf Maßstab)
- Isometrie (starr): Rotation + Translation (erhält Abstände und Winkel)
Also gilt: Isometrien ⊂ Ähnlichkeiten ⊂ affine Transformationen
Diese Hierarchie hilft bei der Modellwahl: Musst du Abstände erhalten, ist „affin“ zu allgemein.
Affine Transformationen sind ein Spezialfall projektiver Transformationen. Projektive Abbildungen können Perspektive modellieren, etwa wie Parallelen im Fluchtpunkt zusammenlaufen. Affine Abbildungen können das nicht.
In homogenen Koordinaten erlauben projektive Transformationen eine allgemeinere letzte Zeile als ([0,0,1]). Diese zusätzliche Freiheit ermöglicht die Perspektiveffekte.
Affine Konzepte funktionieren auch in höheren Dimensionen, z. B. 4D-homogene Transformationen in der 3D-Grafik.
Affine Transformationen sind „einfache Mathematik“, aber ihre Anwendung entscheidet über die Qualität des Ergebnisses.
Häufige Probleme:
- Beinahe-singuläre Matrizen: Ist det(A) nahe 0, wird die Inversion instabil.
- Akkumulation von Gleitkommafehlern: Wiederholte Verknüpfungen können driften.
- Extreme Skalierungen: Sehr große oder sehr kleine Maßstäbe beeinträchtigen die Präzision.
Best Practices:
- Als Frühwarnsignal die Konditionszahl betrachten (oder mindestens |det(A)|).
- Für Inversion stabile Bibliotheken wie NumPy oder Eigen verwenden.
- Bei langen Sequenzen, z. B. in Grafik oder Robotik, Rotationsmatrizen regelmäßig re-orthonormalisieren.
Affine Transformationen sind stark parallelisierbar: Jeder Punkt oder Pixel wird unabhängig transformiert. Damit eignen sie sich für SIMD und GPU-Kernels.
Darum funktionieren Bildverzerrungen und Rendering-Pipelines so gut auf GPUs: Viele Multiplikationen und Additionen lassen sich gleichzeitig ausführen.
Übliche Optimierungen sind: Fused Multiply-Add nutzen, Transformationen bündeln und Speichertransfers minimieren.
Affine Transformationen sind für viele Aufgaben „starr genug“ und lassen sich zugleich zu flexibleren Modellen ausbauen.
In der Morphometrie und medizinischen Bildgebung ist reine affine Ausrichtung oft nur der erste Schritt. Nach der groben Registrierung erlauben B-Spline-basierte Deformationsmodelle glatte, nichtstarre Verzerrungen bei gut beherrschbarer Anzahl von Kontrollpunkten.
Anschaulich: Affin richtet das Gesamtbild aus, B-Splines kümmern sich um die feinen Krümmungen.
Affine Invarianz in Mustererkennung und Computer Vision
Viele Erkennungssysteme streben Affin-Invarianz an, damit Objekte auch bei affinen Blickwinkeländerungen erkannt werden.
Techniken umfassen:
- affininvariante Merkmale verwenden (oder Patches normalisieren)
- lokale affine Frames für Keypoints bestimmen
- Deskriptoren entwerfen, die gegenüber Scherung und Skalierung robust sind
Das macht Matching, Tracking und Retrieval zuverlässiger.
In GIS tauchen affine Transformationen bei der Georeferenzierung von Karten auf, beim Ausrichten von Layern aus verschiedenen Quellen oder als lokale Approximationen von Koordinatenumrechnungen.
Echte geodätische Transformationen sind oft komplexer, doch affine Modelle werden häufig lokal oder als Teil einer größeren Pipeline genutzt.
Du musst nicht bei Null anfangen – die meisten Ökosysteme bieten gute Unterstützung.
- Python: NumPy für Matrixrechnung; OpenCV für Bildtransformationen; SciPy für numerische Tools.
- C++: Eigen (lineare Algebra), OpenCV (Vision), GLM (Grafik-Mathematik)
- Java: Apache Commons Math sowie je nach Stack passende Vision-Toolkits
Grundidee in allen Sprachen:
- Punkte als Vektoren darstellen
- (Ax+b) anwenden (oder homogene Matrixmultiplikation)
- Transformationen per Matrixmultiplikation verknüpfen.
- Bei Bedarf invertieren mittels (A-1)
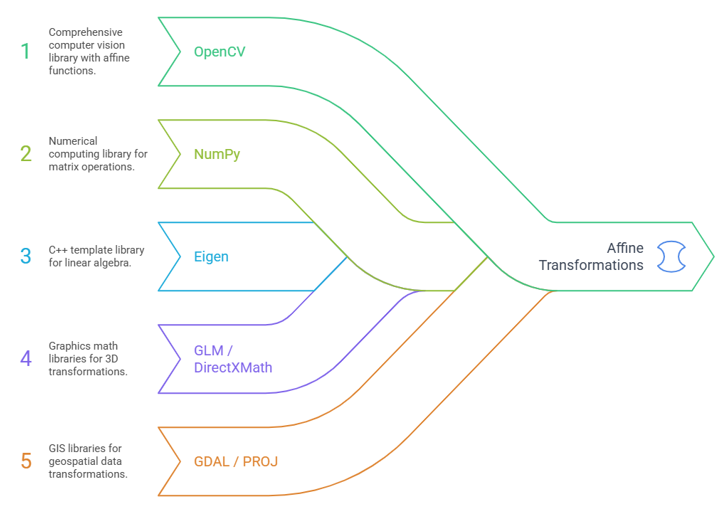
Beste Tools und Bibliotheken für affine Transformationen. Bildquelle: Napkin AI
Weit verbreitete Tools:
- OpenCV: warpAffine, getAffineTransform, estimateAffine2D (Vision-Workflows)
- NumPy: allgemeine Matrixoperationen
- Eigen: performante C++-LinearaIgebra
- GLM / DirectXMath: grafikfokussierte Mathebibliotheken
- GDAL / PROJ (GIS): Koordinatentransformationen und Geopipelines
Wähle je nach Anwendungsfeld: OpenCV für Bilder, GLM für Grafik, GDAL/PROJ für GIS.
Ein Konzept aus einer anderen Richtung erklärt zu bekommen, kann oft Klick machen.
Alternative Definitionen: Affine Abbildungen und affine Funktionen
Eine affine Abbildung lässt sich auch als Funktion definieren, die die Struktur affiner Kombinationen bewahrt:
Diese Formulierung bindet sich nicht an einen festen Ursprung – ganz im Geist der affinen Geometrie. Sie macht außerdem sofort klar, dass Geraden auf Geraden abgebildet werden.
Wenn affine Transformationen abstrakt wirken, vergleiche sie mit Bekanntem: (y=mx) ist linear (verläuft durch den Ursprung), (y=mx+b) ist affin (gleiche Steigung, plus Verschiebung).
In höheren Dimensionen wird (m) zur Matrix (A), die Geschichte bleibt gleich: linearer Effekt plus Verschiebung.
Fazit
Reduziert auf den Kern sagen affine Transformationen im Grunde: „Ich erhalte deine Welt aus Geraden und parallelen Kanten, aber ich garantiere dir nicht, dass deine Winkel gleich bleiben.“
Wenn du in Matrizen und linearen Systemen denkst, schau dir Linear Algebra for Data Science in R und matrixfokussierte Tutorials wie Row Echelon Form Explained an.
Wenn du in Computer Vision einsteigen willst, sind Projekte wie Food Image Classification with Hugging Face und Kurse wie Working with Hugging Face ein guter nächster Schritt.







Eine affine Transformation verschiebt Punkte im Raum auf neue Positionen, indem sie eine lineare Transformation und einen Versatz (Translation) kombiniert. Du kannst drehen, skalieren, scheren, spiegeln und anschließend verschieben – und Geraden bleiben Geraden.
Affine Transformationen sind allgegenwärtig, weil sie eine große Bandbreite geometrischer Veränderungen abbilden, dabei die Geometrie eines Objekts strukturell erhalten und zugleich rechnerisch günstig sind.
Vielfältige Anwendungsfälle affiner Transformationen. Bildquelle: Napkin AI
Die Idee entstand, als Mathematiker wie Leonhard Euler und August Ferdinand Möbius verstehen wollten, welche Eigenschaften invariant bleiben, wenn sich anderes verändert.
Heute ist sie ein Kernbaustein der digitalen Welt – von CSS im Web bis hin zu komplexer medizinischer Bildgebung.
Was sind affine Transformationen?
Affine Transformationen bewegen sich genau zwischen „reiner linearer Algebra“ und „Geometrie der realen Welt“. Sie halten die Mathematik sauber und erlauben zugleich Translationen, die lineare Abbildungen allein nicht leisten können.
Affine Räume und Transformationen verstehen
Ein Vektorraum hat einen ausgezeichneten Punkt, den Ursprung (auch wenn du ihn nicht einzeichnest, ist er konzeptionell vorhanden). In einem Vektorraum können Vektoren addiert und skaliert werden, und es gibt den ausgezeichneten „Nullvektor“.
Ein affiner Raum sieht aus wie ein Vektorraum ohne festgelegten Ursprung. Du kannst weiterhin sprechen über:
Zwei Punkte kannst du dagegen nicht sinnvoll addieren, weil dafür die Wahl eines Ursprungs notwendig wäre.
Formal ist ein affiner Raum
Aüber einem VektorraumVeine Menge von Punkten mit einer freien und transitiven Wirkung vonV. Praktisch heißt das: Differenzen von Punkten liegen inV, die einzelnen Punkte selbst jedoch nicht.Eine affine Transformation ist eine Abbildung zwischen affinen Räumen, die affine Kombinationen erhält (mehr dazu gleich) und geometrisch Geraden sowie Parallelität bewahrt.
Formel der affinen Transformation: Definition mit Vektorräumen
In Koordinaten hat eine affine Transformation die Form:
Affine Transformation in Matrixform.
Dabei gilt:
Diese Struktur „linear + Konstante“ macht affine Abbildungen in Technik und IT so beliebt: ausdrucksstark, aber schnell und stabil anzuwenden.
Zentrale Eigenschaften affiner Transformationen
Affine Transformationen bewahren mehrere „strukturelle“ geometrische Beziehungen und erlauben gleichzeitig, Formen zu strecken oder zu scheren.
Welche Eigenschaften bleiben bei affinen Transformationen erhalten?
Erhaltene Eigenschaften bei affiner Transformation. Bildquelle: Napkin AI
Erhalten:
Eleganter lässt sich das über affine Kombinationen ausdrücken:
Affine Abbildungen erhalten diese Kombinationen.
Nicht erhalten (im Allgemeinen):
Schließlich sind affine Transformationen unter Verknüpfung abgeschlossen: Eine affine Transformation nach einer anderen ist wieder affine.
Gruppenstruktur affiner Transformationen
Affine Transformationen bilden unter der Verknüpfung eine Gruppe (oft als affine Gruppe bezeichnet, geschrieben Aff(n)).
Die Verknüpfung funktioniert sauber, wenn
und
dann
Das ist weiterhin affin.
Hinweis zur Invertierbarkeit: Ax+b ist invertierbar, wenn A invertierbar ist (det(A)≠0). Dann gilt:
So erhältst du eine starke Algebra: Baue komplexe Transformationen aus einfachen auf und kehre sie bei Bedarf wieder um.
Affine Transformationsmatrix
Um affine Transformationen effizient zu berechnen, nutzen wir Matrizen – insbesondere homogene Koordinaten, die Translationen matrizenkompatibel machen.
Allgemeine Form affiner Transformationsmatrizen
In n Dimensionen gilt:
wobei
Adie Formänderung steuert (linearer Anteil).bdie Verschiebung regelt (Translation)Für die Invertierbarkeit muss die Matrix A invertierbar sein. Einfach gesagt: Wenn A alle Punkte auf eine Linie zusammendrückt (Rangabfall), lässt sich die Abbildung nicht eindeutig zurückrechnen.
Homogene Koordinaten und erweiterte Matrixdarstellung
Translationen lassen sich nicht durch eine (n x n)-Matrix darstellen, die nur auf x wirkt. Homogene Koordinaten lösen das durch eine zusätzliche Koordinate.
Repräsentiere einen 2D-Punkt ((x, y)) als ((x, y, 1)).
Dann wird eine 2D-affine Transformation zu einer 3×3-Matrix:
2D-affine Transformation mit homogenen Koordinaten (3×3-Matrix). Quelle: Autor
Vorteile:
Arten affiner Transformationen
Die meisten affinen Transformationen in der Praxis bestehen aus wenigen Grundschritten.
Translation in affinen Transformationen
Die Translation verschiebt jeden Punkt um denselben Versatz: T(x)=x+b
In 2D in homogener Form dargestellt durch:
Translation als homogene Transformationsmatrix (2D). Quelle: Autor
Diese Form wird in der Grafik (zum Verschieben von Objekten), in der Robotik (zum Wechsel von Koordinatenrahmen) und in der Bildverarbeitung (zum Ausrichten von Bildern) verwendet.
Skalierung: Gleichmäßig und ungleichmäßig
Gleichmäßige Skalierung: In 2D bedeutet das denselben Faktor (s) in alle Richtungen:
Gleichmäßige 2D-Skalierungsmatrix. Quelle: Autor
Ungleichmäßige Skalierung:
Ungleichmäßige 2D-Skalierungsmatrix. Quelle: Autor
In 3D ist Skalierung analog eine 3×3-Diagonalmatrix. Bei der Skalierung bleiben Geraden und Parallelität erhalten, Abstände ändern sich jedoch (außer bei s=1).
Rotationen in 2D und 3D
2D-Rotation um den Winkel (theta):
2D-Rotationstransformation um einen Winkel. Quelle: Autor
In 3D rotierst du um eine Achse (x, y oder z) mit den entsprechenden Matrizen. Kombinierst du eine Rotation mit einer Translation, bleibt es affin (und ist eine „starre Bewegung“, wenn nur Rotation und Translation vorkommen).
Scherungen erklärt
Scherung „kippt“ Formen. Eine 2D-x-Scherung ist:
Darstellung einer 2D-x-Scherung. Quelle: Autor
Eine y-Scherung:
Darstellung einer 2D-y-Scherung. Quelle: Autor
Scherungen kommen oft in Typografie, visuellen Verzerrungen und Effekten zum Einsatz, die wie Perspektive wirken (echte Perspektive ist jedoch projektiv, nicht affin).
Spiegelungen in der affinen Geometrie
Spiegelungen an Achsen oder Ebenen, die durch den Ursprung verlaufen, sind lineare Spiegelungen (und damit affin).
2D-Spiegelung an der x-Achse:
2D-Spiegelung an der x-Achse. Quelle: Autor
An der y-Achse:
2D-Spiegelung an der y-Achse. Quelle: Autor
Spiegelungen ändern die Orientierung und helfen bei der Analyse von Symmetrien, beim Mustererkennen und in der Geometrieverarbeitung.
Affinen Transformationen zusammensetzen und invertieren
In realen Systemen nutzt du selten nur eine einzige Transformation, sondern verkettest viele.
Mehrere affine Transformationen zusammensetzen
Angenommen:
und
Dann gilt:
Die Reihenfolge ist entscheidend. Erst drehen und dann verschieben ist nicht dasselbe wie erst verschieben und dann drehen. Grund ist, dass Translationen von der nächsten Matrix „eingefangen“ werden.
Merke dir dazu:
Inverse affine Transformationen: Berechnung und Anwendungen
Für
gilt, falls A invertierbar ist:
In der Bildverarbeitung wird das häufig genutzt: Man mappt Ausgabepixel oft zurück auf Eingabepixel (inverse Abbildung), um Lücken zu vermeiden.
Lineare vs. affine Transformationen
Affine Transformationen sind „lineare Transformationen mit eingebautem Versatz“.
Wesentliche Unterschiede zwischen linearen und affinen Transformationen
Eine lineare Abbildung L(x)=Ax muss folgende Bedingungen erfüllen:
Eine affine Abbildung T(x)=Ax+b:
Jede lineare Abbildung ist affin (setze b=0), aber nicht jede affine ist linear (jede von 0 verschiedene Translation bricht die Linearität).
Affine Transformationen als Linearität plus Translation
Du kannst schreiben:
als „zuerst den linearen Anteil (Ax) ausführen, dann die Translation (b) addieren.“
Die 1D-Version kennst du bereits als (y=mx+c). Deshalb werden affine Abbildungen auch in neuronalen Netzen genutzt: Eine Dense-Schicht berechnet (Wx+b), also eine affine Abbildung. Danach folgt die Nichtlinearität.
In Computergrafik und Computer Vision sind affine Transformationen Standard.
Affine Transformationen in Computergrafik und Computer Vision
Hier verlassen affine Transformationen die Theorie und liefern praktischen Nutzen.
Bildtransformation und -verzerrung mit affinen Transformationen
In der Bildverarbeitung nutzt man affine Transformationen für:
Zwei wichtige Umsetzungskonzepte:
Interpolation ist wichtig, da die gemappten Koordinaten selten genau auf ganze Pixel fallen. Gängige Verfahren sind:
Affine Transformationen in 3D-Grafik und Rendering
Affine Transformationen sind überall in der 3D-Grafik:
Ein wichtiger Punkt: Bei ungleichmäßiger Skalierung verändern sich Flächennormalen nicht so wie Punkte. Für korrektes Lighting verwenden Rendering-Pipelines daher häufig die Invers-Transponierte des linearen Teils für Normalen.
Affine Transformationen in der Robotik
Robotik ist die Omnipräsenz von Koordinatensystemen.
Affine Transformationen verknüpfen:
In visuell basierter Lokalisierung (z. B. Visual Odometry) lassen sich kleine Bewegungen zwischen Frames lokal oft als affin im Bildraum annähern – nützlich für Tracking und Bewegungsanalyse.
Koordinatenraumabbildungen und Daten-Normalisierung
In Machine Learning ist Feature-Skalierung häufig affin:
Das ist wichtig, weil viele Modelle (insbesondere gradientenbasierte) besser funktionieren, wenn Features ähnlich skaliert sind.
Fortgeschrittene Konzepte und Theorie affiner Transformationen
Affine Transformationen wirken anfangs simpel, aber die Theorie ist tief – vor allem, wenn du Invarianten wie Flächen oder alternative Koordinatensysteme betrachtest.
Fortgeschrittene Konzepte affiner Transformationen. Bildquelle: Napkin AI
Affine Geometrie und baryzentrische Koordinaten
Baryzentrische Koordinaten beschreiben einen Punkt als gewichtete Mischung der Dreiecksecken:
Diese Koordinaten sind affininvariant, das heißt: Transformierst du Dreieck und Punkt affin, bleiben die λi gleich.
Darum werden baryzentrische Koordinaten breit eingesetzt: beim Textur-Mapping, in der Mesh-Interpolation und in der Finite-Elemente-Analyse.
Maßerhaltende und flächentreue affine Transformationen
Eine affine Abbildung erhält Flächen (2D) oder Volumina (3D), wenn:
Die Determinante von A verrät dir, wie stark sich Fläche oder Volumen durch den linearen Anteil ändern.
Wenn (|det(A)| > 1) ist, dehnt sich der Raum; ist sie kleiner als 1, schrumpft er. Ist sie negativ, ändert sich die Orientierung (wie bei einer Spiegelung). Das ist in Visualisierung, Physiksimulationen und Deformationsmodellen entscheidend.
Ähnlichkeitstransformationen und Isometrien in der affinen Geometrie
Beziehungen:
Also gilt: Isometrien ⊂ Ähnlichkeiten ⊂ affine Transformationen
Diese Hierarchie hilft bei der Modellwahl: Musst du Abstände erhalten, ist „affin“ zu allgemein.
Projektive Transformationen und höherdimensionale affine Erweiterungen
Affine Transformationen sind ein Spezialfall projektiver Transformationen. Projektive Abbildungen können Perspektive modellieren, etwa wie Parallelen im Fluchtpunkt zusammenlaufen. Affine Abbildungen können das nicht.
In homogenen Koordinaten erlauben projektive Transformationen eine allgemeinere letzte Zeile als ([0,0,1]). Diese zusätzliche Freiheit ermöglicht die Perspektiveffekte.
Affine Konzepte funktionieren auch in höheren Dimensionen, z. B. 4D-homogene Transformationen in der 3D-Grafik.
Affine Transformationen implementieren
Affine Transformationen sind „einfache Mathematik“, aber ihre Anwendung entscheidet über die Qualität des Ergebnisses.
Numerische Stabilität und Präzision bei affinen Transformationen
Häufige Probleme:
Best Practices:
GPU-Implementierung und Parallelisierung affiner Transformationen
Affine Transformationen sind stark parallelisierbar: Jeder Punkt oder Pixel wird unabhängig transformiert. Damit eignen sie sich für SIMD und GPU-Kernels.
Darum funktionieren Bildverzerrungen und Rendering-Pipelines so gut auf GPUs: Viele Multiplikationen und Additionen lassen sich gleichzeitig ausführen.
Übliche Optimierungen sind: Fused Multiply-Add nutzen, Transformationen bündeln und Speichertransfers minimieren.
Spezialisierte Anwendungen und Erweiterungen affiner Transformationen
Affine Transformationen sind für viele Aufgaben „starr genug“ und lassen sich zugleich zu flexibleren Modellen ausbauen.
B-Spline-Transformationen für nichtstarre Registrierung
In der Morphometrie und medizinischen Bildgebung ist reine affine Ausrichtung oft nur der erste Schritt. Nach der groben Registrierung erlauben B-Spline-basierte Deformationsmodelle glatte, nichtstarre Verzerrungen bei gut beherrschbarer Anzahl von Kontrollpunkten.
Anschaulich: Affin richtet das Gesamtbild aus, B-Splines kümmern sich um die feinen Krümmungen.
Affine Invarianz in Mustererkennung und Computer Vision
Viele Erkennungssysteme streben Affin-Invarianz an, damit Objekte auch bei affinen Blickwinkeländerungen erkannt werden.
Techniken umfassen:
Das macht Matching, Tracking und Retrieval zuverlässiger.
Affine Transformationen in GIS und geodätischen Koordinatensystemen
In GIS tauchen affine Transformationen bei der Georeferenzierung von Karten auf, beim Ausrichten von Layern aus verschiedenen Quellen oder als lokale Approximationen von Koordinatenumrechnungen.
Echte geodätische Transformationen sind oft komplexer, doch affine Modelle werden häufig lokal oder als Teil einer größeren Pipeline genutzt.
Softwarebibliotheken für affine Transformationen
Du musst nicht bei Null anfangen – die meisten Ökosysteme bieten gute Unterstützung.
Affine Transformationen in Python, C++ und Java umsetzen
Grundidee in allen Sprachen:
Die besten Tools und Bibliotheken für affine Transformationen
Beste Tools und Bibliotheken für affine Transformationen. Bildquelle: Napkin AI
Weit verbreitete Tools:
Wähle je nach Anwendungsfeld: OpenCV für Bilder, GLM für Grafik, GDAL/PROJ für GIS.
Alternative Perspektiven auf affine Transformationen
Ein Konzept aus einer anderen Richtung erklärt zu bekommen, kann oft Klick machen.
Alternative Definitionen: Affine Abbildungen und affine Funktionen
Eine affine Abbildung lässt sich auch als Funktion definieren, die die Struktur affiner Kombinationen bewahrt:
Diese Formulierung bindet sich nicht an einen festen Ursprung – ganz im Geist der affinen Geometrie. Sie macht außerdem sofort klar, dass Geraden auf Geraden abgebildet werden.
Affine Transformationen und die Formel (y = mx + b)
Wenn affine Transformationen abstrakt wirken, vergleiche sie mit Bekanntem: (y=mx) ist linear (verläuft durch den Ursprung), (y=mx+b) ist affin (gleiche Steigung, plus Verschiebung).
In höheren Dimensionen wird (m) zur Matrix (A), die Geschichte bleibt gleich: linearer Effekt plus Verschiebung.
Fazit
Reduziert auf den Kern sagen affine Transformationen im Grunde: „Ich erhalte deine Welt aus Geraden und parallelen Kanten, aber ich garantiere dir nicht, dass deine Winkel gleich bleiben.“
Wenn du in Matrizen und linearen Systemen denkst, schau dir Linear Algebra for Data Science in R und matrixfokussierte Tutorials wie Row Echelon Form Explained an.
Wenn du in Computer Vision einsteigen willst, sind Projekte wie Food Image Classification with Hugging Face und Kurse wie Working with Hugging Face ein guter nächster Schritt.