
Kurs
Python ile Deep Reinforcement Learning
4 sa
6K
Bir arkadaşınızdan bir meyve kasesinden size bir elma uzatmasını istediğinizi hayal edin. Kaseye bakar, hangisinin elma olduğunu anlar ve size uzatmadan önce ezilmeyecek kadar nazikçe alır.
Şimdi aynı şeyi bir sohbet robotundan isteyelim. Size bir elmayı nasıl tutacağınızı, hangi parmakları kullanacağınızı ve kabaca ne kadar sıkmanız gerektiğini tam olarak anlatabilir, ancak gerçekte elmayı alamaz. Elleri yoktur ve elmanın nasıl hissettirdiğine dair bir fikri yoktur.
Somutlaştırılmış yapay zekâ bu farkı kapatmaya çalışan alandır. Basitçe söylemek gerekirse, fiziksel bir bedene (bir robot, bir araba veya bir drone gibi) sahip olan ve yalnızca onlar hakkında okumak yerine gerçek dünyada bir şeyler yaparak öğrenen yapay zekâdır. Aynı fikir için yakından ilişkili “physical AI” terimini de göreceksiniz.
Şu anda alan büyük bir ivme yaşıyor. Ocak 2026’daki CES’te NVIDIA’dan Jensen Huang, bunu “robotik için ChatGPT anı” olarak nitelendirdi.
Para da peşinden geldi. CNBC’nin aktardığı Dealroom verilerine göre, robotik şirketleri 2026’da haziran ayı başına kadar 55,8 milyar $ topladı; bu, önceki yıllık rekorun neredeyse iki katı.
Bu yazıda şunları ele alacağım:
Daha önce hiç robotla çalışmadıysanız endişelenmeyin. Makine öğrenmesine aşinalık yardımcı olacaktır, ancak her kavramı en baştan kurarak her durumda rahatça takip edebilmenizi sağlayacağım.
Somutlaştırılmış yapay zekâ; bir robot, otonom araç veya drone gibi fiziksel bir bedene yerleştirilmiş, çevresini sensörlerle algılayan, ne yapacağına akıl yürüten ve motorları aracılığıyla dünyaya eylemde bulunan, kendi eylemlerinin sonuçlarından öğrenen bir yapay zekâ sistemidir.
Buradaki kilit terim somutlaştırılmıştır.
Çoğu yapay zekâ modeli, başkalarının topladığı verileri gözlemleyerek öğrenir. Somut bir sistem ise bir kupayı itmek, kupanın kaydığını görmek ve itilince kupaların nasıl davrandığına dair bilgisini güncellemek gibi çevresiyle etkileşime girerek öğrenir.
İşte bir örnek. Milyonlarca kapı fotoğrafıyla eğitilmiş bir görsel model, bir kapının nasıl göründüğünü bilir. 500 kapıyı açmayı gerçekten denemiş bir robot ise bazı kapıların itildiğini, bazılarının çekildiğini, bazılarının ağır olduğunu ve bazılarında önce aşağı bastırmanız gereken kollar bulunduğunu bilir.
Bu derinlikteki bilgiyi bir fotoğraftan elde edemezsiniz.
Ben şöyle ifade etmeyi seviyorum: Çoğu yapay zekâ dünyayı okuyarak öğrenir; somutlaştırılmış yapay zekâ ise dokunarak ve deneyimleyerek öğrenir.
Bu tek fark, ihtiyacınız olan veriyi, eğitimi ve işlerin nasıl ters gidebileceğini kökten değiştirir.
Şimdiye kadar somutlaştırılmış yapay zekâyı bir sohbet robotuyla karşılaştırdım. Şimdi de insanların en çok karıştırdığı iki şeyle kıyaslayalım: büyük dil modelleri (LLM’ler) ve geleneksel kural tabanlı robotik.
| Somutlaştırılmış yapay zekâ | Büyük dil modelleri (LLM’ler) | Geleneksel kural tabanlı robotik | |
|---|---|---|---|
| Çevreden öğrenir | Evet, etkileşim ve geribildirimle | Genellikle hayır, sabit bir metin korpusundan öğrenir | Hayır, davranış elle programlanır |
| Fiziksel eylemde bulunur | Evet | Hayır | Evet |
| İnternet verisiyle eğitilir | Kısmen (görsel ve dil omurgaları) | Evet, trilyonlarca token | Hayır |
| Yeni ortamlara genelleme | Orta düzeyde, hızla gelişiyor | İyi, dil görevleri içinde | Zayıf, kurulum değişince bozulur |
| 2026’daki ticari olgunluk | Erken üretim (depolar, fabrika pilotları) | Olgun ve yaygın olarak kullanılıyor | Olgun, fabrikalarda onlarca yıllık kullanım |
Vurgulamak istediğim satırlar son ikisi.
Kural tabanlı endüstriyel kollar onlarca yıldır araba kaynatıyor ve son derece güvenilirdir; ancak sadece çalışma hücrelerinde hiçbir şeyin değişmemesi sayesinde. Somutlaştırılmış yapay zekâ, dünyayı dağınık bırakırken aynı güvenilirliği korumaya çalışır; araştırmacıların genelleme dediği şey budur.
LLM’ler ve somutlaştırılmış yapay zekâ ikisi de çok büyük miktarda veriden öğrenir, ancak çok farklı sorunları çözerler. Bir LLM metin alır ve sıradaki tokenın ne olması gerektiğini tahmin ederken, somut bir sistem kamera karelerini, eklem açılarını ve dokunma okumalarını alır ve sıradaki hareketin ne olması gerektiğini tahmin eder.
Kısacası, LLM’ler fiziksel dünya hakkında bilir, somutlaştırılmış yapay zekâ ise o dünyada eylemde bulunur. Elma örneğimize dönersek: Bir LLM onu nasıl kavrayacağınızı tam olarak tarif edebilir; somut bir yapay zekâ robotu ise gerçekten yapabilir.
Hata maliyeti de çok farklıdır. Bir LLM bir şeyi yanlış yaparsa biraz tuhaf bir cümle elde edersiniz. Somut bir sistem yanlış yaparsa bir bardak yere düşebilir—ya da daha kötüsü.
Şimdi bence birçok kişinin kaçırdığı noktaya gelelim: İkisi birlikte çalışır.
Görsel-dil-eylem (VLA) modellerinde önceden eğitilmiş bir görsel-dil modeli sistemin çekirdeğinde yer alır. Kamera görüntülerini ve talimatınızı (“meyveyi kaseye koy”) okur, ardından anladığını gerçek motor komutlarını üreten bir eylem kod çözücüye iletir.
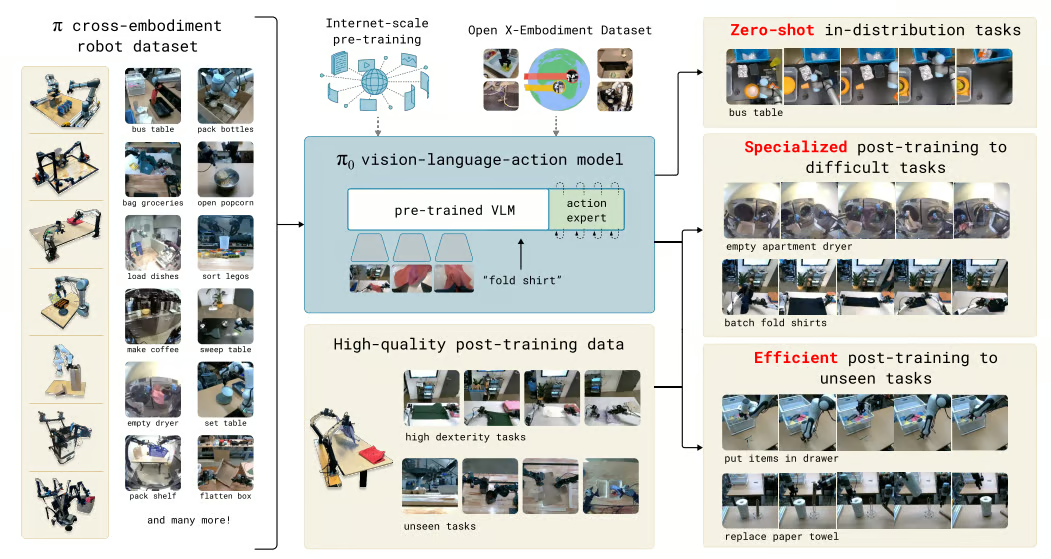
Önceden eğitilmiş bir görsel-dil modeli, π₀ (pi-zero) içinde robot eylemlerine nasıl bağlanır. Kaynak görsel: Black ve ark., 2024
Fiziksel yapay zekâ, başlıca veri nedeniyle dijital yapay zekâdan daha zordur.
Dil modelleri, insanların onlarca yıl boyunca çevrimiçi olarak metin, kod ve görsel paylaşması sayesinde hızla ilerledi; ancak buna karşılık gelebilecek gerçek dünya sensör verisi kaynağı yoktur. Günlük nesnelerle etkileşen robotlardan eklem açıları, kuvvet okumaları ve kamera kareleri gibi akışlar çok daha azdır.
Veri gereksinimlerine biraz daha yakından bakalım. Somut bir sistem, bulunması zor olan 3 tür veriye ihtiyaç duyar:
Şimdi buna biraz sayı katalım.
Öncü LLM’ler trilyonlarca tokenla eğitilir. 21 kurumdan 22 robot türünden veri toplayan en büyük açık robotik veri kümelerinden Open X-Embodiment, sadece 1 milyonun biraz üzerinde gerçek yörüngeyle sonuçlandı.
Open X-Embodiment veri kümesinde birleştirilen robotlar ve görevler. Kaynak görsel: Open X-Embodiment Collaboration, 2023
Neden bu kadar az? Her yörünge, genellikle teleoperasyonla bir insan tarafından kontrol edilen, gerçek bir görevi yapan gerçek bir robot gerektirir; bu da yavaş ve pahalıdır.
Bu fark, fiziksel yapay zekânın dijital yapay zekâya göre daha yavaş genellemesinin de nedenidir. Bir model, en iyi benzer bir şeyi daha önce gördüğünde çeşitliliği kaldırır; bir milyon yörünge, trilyonlarca tokenın cümleleri kapsadığı kadar çok mutfağı, aydınlatma düzenini ve nesne şeklini kapsamaz.
Bu veri sorununu yazının geri kalanında aklınızın bir köşesinde tutun. Aşağıda göreceğiniz pek çok tasarım kararı—simülasyondan alan rastgeleleştirmeye ve önceden eğitilmiş görsel-dil omurgalarının ödünç alınmasına kadar—bunun etrafından dolanma yöntemleridir.
Somutlaştırılmış yapay zekâ, 3 aşamalı sürekli bir döngüyü çalıştırarak işler:
Bu döngü saniyede birçok kez tekrar eder ve her hareket robotun bir sonrakinde algıladığını değiştirir; böylece bir çevrimin çıktısı bir sonrakinin girdisi olur.
Aynı döngü dünya modellerinin de arkasında yatar. Ha ve Schmidhuber’in 2018 “World Models” makalesi bir ajanı görsel modül, bellek modülü ve denetleyiciye ayırdı ve bir yarış oyunundaki bir arabada test etti. Somutlaştırılmış yapay zekâ aynı fikri tam bir robota uygular.
Döngüyü anlamanın iyi bir yolu top tutmayı hayal etmektir:
Bir robot da aynısını yapar; sadece göz yerine kameralar, kas yerine motorlar kullanır.
Şimdi her aşamayı sırayla ele alalım.
Algılama, ham sensör okumalarını sistemin geri kalanının üzerinde akıl yürütebileceği bir şeye dönüştüren aşamadır. Tek bir kamera nadiren yeterlidir; bu yüzden çoğu robot birden çok sensörü birleştirir:
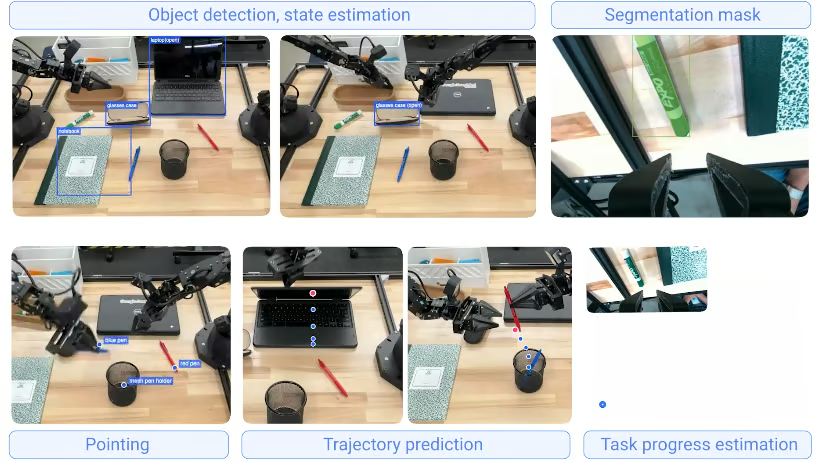
Gemini Robotics-ER 1.5’ten algılama çıktısı örnekleri. Kaynak görsel: Google DeepMind
Ardından algılama modelleri bu okumaları mekânsal haritalara, nesne kimliklerine, engel konumlarına ve sahneye dair genel bir anlayışa dönüştürür.
Bunların çoğu, genellikle DINOv2 veya SigLIP gibi önceden eğitilmiş görsel dönüştürücüler üzerine kurulan bilgisayarla görme standartlarıdır; nesne tespiti, segmentasyon ve derinlik kestirimi gibi.
Ancak bana göre şu anda dokunma algısı en az değer verilen algı parçası. Bir kamera masada bir bardak olduğunu söyleyebilir; fakat bardağın kavrayışınızdan kaymaya başladığını söyleyen şey dokunmadır.
Mevcut duruma örnek olsun diye, XELA Robotics Automate 2026’da pad içine yerleştirilmiş 30 üç eksenli kuvvet algılama noktasına sahip bir robotik parmak ucu gösterdi. Şirket ayrıca uSkin sensörlerinin 0,1 gram-kuvvet kadar küçük kuvvetleri tespit edebildiğini söylüyor.
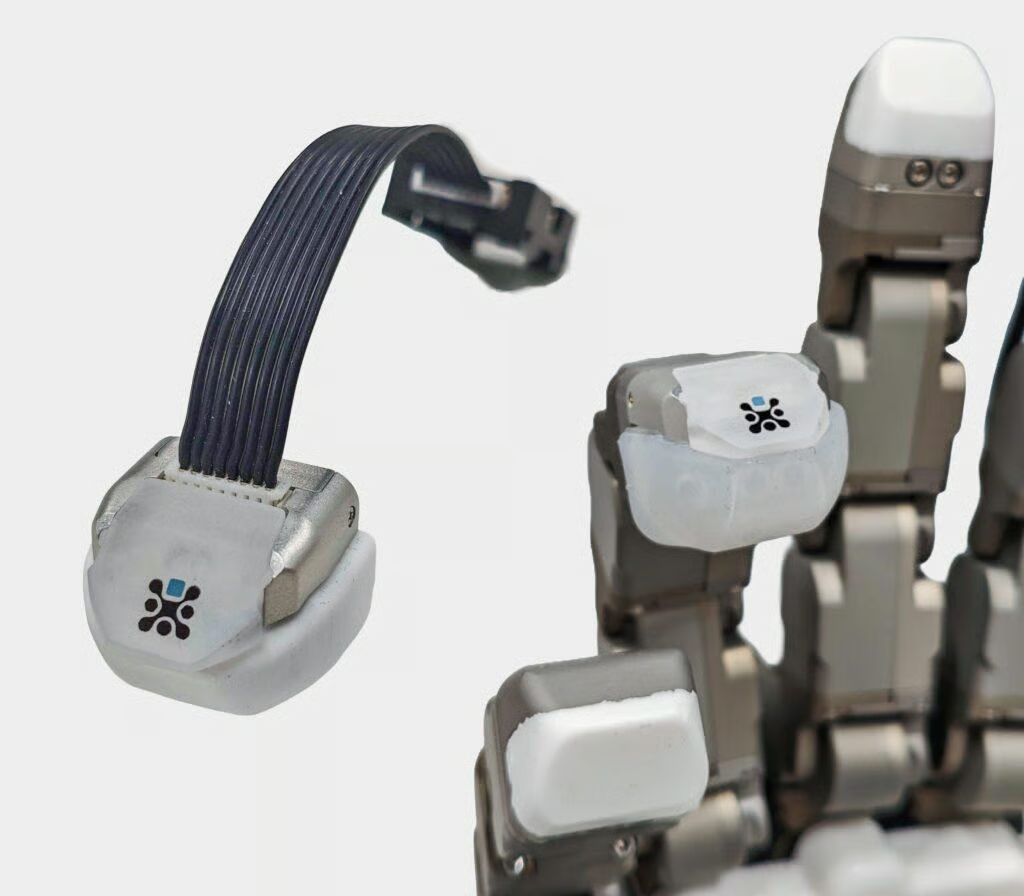
Üç eksenli dokunsal algı noktalarından oluşan bir dizi içeren bir uSkin robotik parmak ucu. Kaynak görsel: XELA Robotics
Akıl yürütme, sırada ne yapılacağına karar veren aşamadır. Yeni sistemlerde genellikle 2 katman bulunur:
Dünya modelleri, robotun eylemeden önce hayal kurmasını sağlar.
DreamerV3 iyi bir örnektir. Ortamının sıkıştırılmış bir modelini öğrenir ve ardından politikasını neredeyse tamamen o hayali dünya içinde eğitir.
DreamerV3’ü kendi araştırmalarımda kullanıyorum ve beni en çok şaşırtan şey, ajanın gerçek ortam yerine “kafasında” pratik yapmaya ne kadar daha fazla zaman ayırdığı oldu. Bu önemli, çünkü eğitim daha hızlı ve çok daha ucuz hale geliyor.
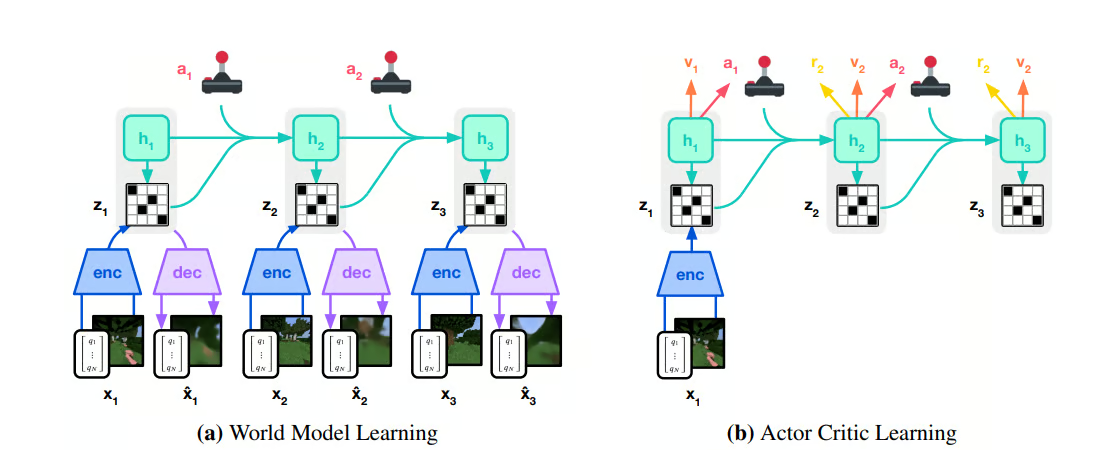
DreamerV3, politikasını dünya modelinden üretilen hayali açılımlarda eğitir. Kaynak görsel: Hafner ve ark., 2023
Planlama ise giderek daha fazla dil modelleri tarafından üstleniliyor.
İyi bir örnek, yüksek düzeyli planlayıcı olarak görev yapan Google DeepMind’ın Gemini Robotics-ER 1.5’idir. Yerel geri dönüşüm kurallarına göre atık ayrıştırma gibi bir görev verildiğinde, Google Arama ile kurallara bakabilir, işi adımlara bölebilir ve her adımı fiziksel işi yapan Gemini Robotics 1.5 VLA modeline devredebilir.
Dil modelini yönetici, VLA modelini ise işi fiilen yapan çalışan olarak düşünebilirsiniz.
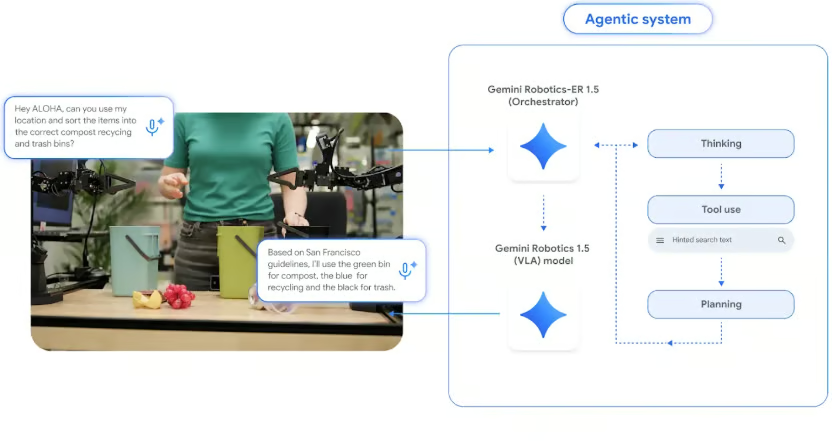
Gemini Robotics-ER 1.5, görevi planlar ve fiziksel icrayı Gemini Robotics 1.5 VLA’ya devreder. Kaynak görsel: Google DeepMind, 2025
Eylem, bir kararı saniyede onlarca ila yüzlerce kez (hertz veya Hz cinsinden) her eklem ve motor için hassas komutlara çeviren aşamadır. Bu aşamanın düşük seviyeli kısmına kontrol denir.
Örneğin “Tutamaçı 5 cm sola hareket ettir” gibi bir komut basit gelmektedir; ancak 7 eklemli bir kolda bu, her eklem motoru için, kol hareket ettikçe sürekli yeniden hesaplanan belirli bir torka dönüşmelidir.
Zor olan, gerçekliğin nadiren robotun beklediğiyle eşleşmesidir. Nesneler kayar, zemin hafif eğridir, biri storu açınca aydınlatma değişir ve bir kablo tahmin edilenden farklı bükülür.
İyi bir denetleyici, beklediği ile gerçekte olan arasındaki farkı fark eder ve anında düzeltir.
Bence eylem, dağınık ve yapılandırılmamış ortamlarda doğru yapılması en zor aşamadır. Bir algılama hatası yeniden bakarak, bir planlama hatası yeniden planlayarak düzeltilebilir; ancak bir kontrol hatası gerçek zamanlı gerçekleşir.
Somutlaştırılmış yapay zekâ, simülasyon ve gerçek dünya verilerinin bir karışımıyla eğitilir. Simülasyon, robotun gerçek donanıma dokunmadan önce milyonlarca kez pratik yapabildiği, fizik açısından doğru 3B nesnelerle dolu sanal ortamlar demektir.
Önceki veri sorununu hatırlayın. Simülasyon, özellikle yürüme ve manipülasyon için pekiştirmeli öğrenmede bunun başlıca çözümlerinden biridir. π₀ gibi temel modeller hâlâ yoğun biçimde gerçek gösterimlere yaslanır; bu yüzden çoğu ekip ikisini birlikte kullanır.
Gerçek dünyada veri toplamanın 3 büyük problemi vardır:
Bir simülatör bu üçünü birden ele alır. Tek bir GPU’da binlerce sanal robotu paralel çalıştırabilir, gerekli oldukça başarısız olup yeniden başlamalarına izin verebilirsiniz. Bu, yılların robot deneyimini birkaç saate sıkıştırır.
Her simülatör robot eğitimi için eşit derecede yararlı değildir. Simülasyonda robot kollarıyla çalışmış biri olarak, iyi bir simülatörün 3 şeye ihtiyacı olduğunu söyleyebilirim:
En sık karşılaşacağınız iki platform NVIDIA Isaac Sim (Isaac Lab ile) ve MuJoCo’dur:
| Platform | Geliştirici | İyi olduğu alanlar | En uygunu |
|---|---|---|---|
| NVIDIA Isaac Sim ve Isaac Lab | NVIDIA | Fotogerçekçi görselleştirme, sensör simülasyonu, GPU üzerinde binlerce paralel ortam | Büyük pekiştirmeli öğrenme çalışmaları ve sentetik kamera verisi |
| MuJoCo | Google DeepMind (açık kaynak) | Hızlı, doğru temas fiziği, hafif, büyük araştırma topluluğu | Araştırma, yürüme ve manipülasyon kıyaslamaları |
En yeni ekleme, NVIDIA, Google DeepMind ve Disney Research tarafından geliştirilen, Linux Foundation tarafından yönetilen açık kaynaklı, GPU hızlandırmalı bir fizik motoru olan Newton.
Newton 1.0, Mart 2026’daki NVIDIA GTC’de yayımlandı. Isaac Lab’e fizik arka ucu olarak bağlanır; çözücülerinden biri olarak MuJoCo Warp’u ve kablolar ile kumaş gibi deformabl nesneler için ek çözücüleri içerir.
Deformabl’lar göründüklerinden daha önemlidir. Eski simülatörler kabloları ve kumaşı kötü ele alırdı; oysa fabrikalar ikisini de idare edebilen robotlara ihtiyaç duyar.
Simden-gerçeğe boşluğu, simülasyonda eğitilmiş bir politikanın gerçek bir robota aktarıldığında yaşadığı performans düşüşüdür ve somut sistemlerdeki en büyük sorunlardan biridir.
Örneğin, simüle sürtünme asla tam olarak doğru değildir, simüle kameralar fazla temizdir ve simüle nesneler fazla kusursuz olabilir; bu yüzden simülasyonda %95 başarıyla çalışan bir politika, gerçek donanımla ilk karşılaşmada bozulabilir.
Ekiplerin bu boşluğu kapatmasının 2 ana yolu vardır:
Simülatörü mükemmelleştirmeye çalışmak yerine, ekipler onu birçok farklı şekilde rastgeleleştirir.
Tobin ve ark. (2017) dokuları ve aydınlatmayı o kadar ağır rastgeleleştirdi ki, gerçek dünya modele sadece bir başka varyasyon gibi göründü. OpenAI’nın Rubik Küpü robot eli bunu daha da ileri taşıyarak politika iyileştikçe rastgeleleştirmeyi otomatik olarak genişletti.
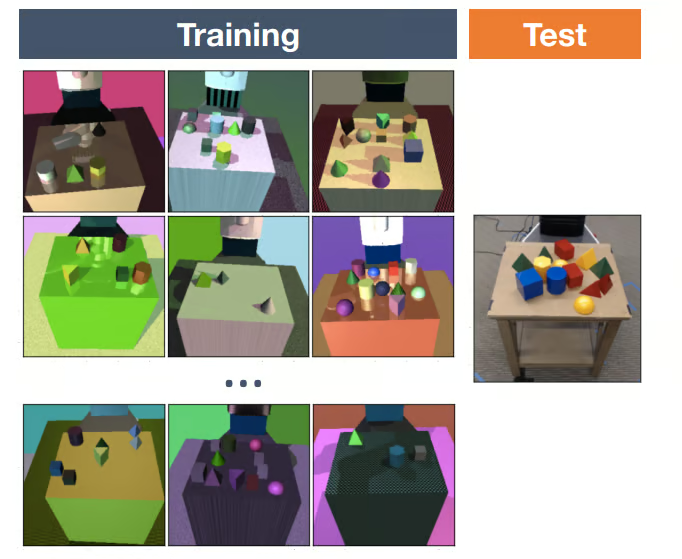
Simülasyonda önceden eğitilmiş bir politika, görevin genel şeklini zaten öğrendiğinden uyum sağlamak için genellikle yalnızca küçük bir gerçek gösterim setine ihtiyaç duyar.
Hiçbiri boşluğu tamamen ortadan kaldırmaz; bu yüzden ekipler gerçek dünya performansı üzerindeki etkisini azaltmak için çalışmayı sürdürür.
Somutlaştırılmış yapay zekâ artık birkaç sektörde laboratuvar dışına çıkmış durumda; ancak oldukça eşitsiz bir şekilde.
Gözlemlediğim kalıp, el ile betimlenemeyecek kadar değişken ortamlara önce iniş yaptığı; ancak bir şeyler ters giderse bir insanın hâlâ devreye girebildiği yerlerdir.
Sürücüsüz arabalar, somutlaştırılmış yapay zekânın en veri aç türlerinden biridir.
Waymo Driver, tamamen otonom olarak neredeyse 200 milyon mil kat etti ve Waymo’nun Şubat 2026’daki World Model gönderisine göre simülasyonda milyarlarca mil üzerinde de eğitim ve test yaptı. Simülasyon, Waymo’nun gerçek olayları yeniden oynatmasına ve bir test filosunun gerçek yollarda asla karşılaşmayabileceği nadir senaryolar (örneğin, park edilmiş arabaların arasından fırlayan bir çocuk) üretmesine olanak tanır.
Sürücüsüz arabalar, algılama–akıl yürütme–eylem döngüsünün tam hızda çalışmasına da iyi bir örnektir. Bir Waymo aracı kameralar, lidar ve radarla algılar; her yaya ve aracın sırada ne yapabileceğine dair akıl yürütür ve saniyede birçok kez direksiyon ve frenleri kontrol ederek eylemde bulunur.
Bana göre, şu anda somutlaştırılmış yapay zekânın en doğal ticari kullanım alanı depolardır.
Değişim, zemindeki çizgileri takip eden sabit yollu robotlardan, dinamik ve dağınık envanterle başa çıkabilen sistemlere geçiştir; örneğin, içine birlikte atılmış 40 farklı üründen seçim yapmak.
Agility Robotics’in Digit insansısı, 2024’te imzalanan çok yıllı bir anlaşma kapsamında GXO Logistics’te kasaları taşıyor ve Boston Dynamics’in Stretch robotu kamyonlardan kutu boşaltıyor.
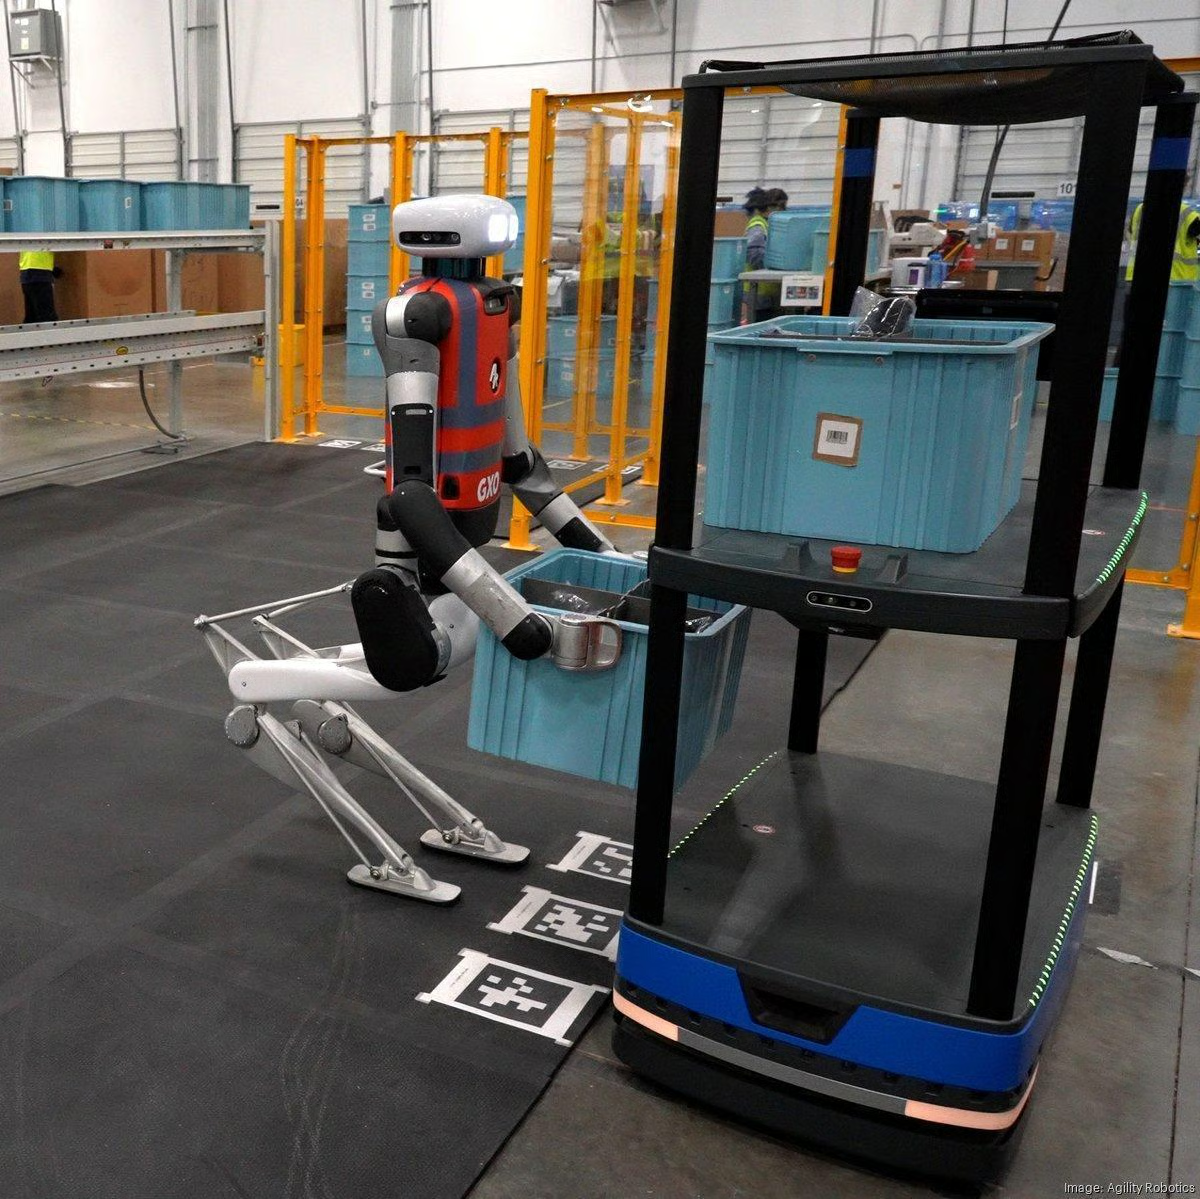
Agility Robotics’in Digit’i, bir GXO deposunda otonom mobil robotlar ile bir konveyör arasında kasaları taşıyor. Kaynak görsel: Agility Robotics/The Robot Report
Sağlık hizmetlerinde somutlaştırılmış yapay zekânın en temkinli şekilde ilerlemesini bekliyorum.
Intuitive’in da Vinci’si gibi cerrahi sistemler hâlihazırda dünya çapında hastanelerde kullanılıyor; ancak bir cerrah tarafından kontrol ediliyor ve buradaki yapay zekâ araştırmalarının çoğu enstrüman takibi, kamera kontrolü ve sütür desteği gibi yardımlara odaklanıyor.
Sağlıkta düzenleyici onay, çoğu zaman model yeteneğinden daha büyük bir kısıttır ve haklı olarak öyle olmalıdır. Kişisel olarak özerk cerrahiye yakın herhangi bir şeyden çok önce yardımcı ve eğitim amaçlı kullanımların geleceğini beklerim.
İnsansılar en çok ilgiyi görüyor ve en az kanıtlanmış olanlar arasında yer alıyor.
CES 2026’da Boston Dynamics, Atlas’ın üretim sürümünü tanıttı ve 2026’da ürettiği her birimin Hyundai ve Google DeepMind’a ayrıldığını söyledi. Öte yandan Figure, Güney Carolina Spartanburg’daki BMW tesisinde sac metal yükleyen Figure 02 insansısının 11 aylık bir dağıtımını gerçekleştirdi.
Yine de dürüst olmak istiyorum: Çoğu insansı dağıtımı hâlâ dar bir görev setini yapan pilotlar. Örneğin Hyundai, Atlas’ı 2028’de parça sıralamada kullanmaya başlamayı planlıyor; bu da en büyük destekçilerin bile ne kadar temkinli ilerlediğinin bir göstergesi.
Şimdi tüm bunları gerçekte kimin inşa ettiğinden bahsedelim. Somutlaştırılmış yapay zekâya yeni başlayan herkesin tanıması gerektiğini düşündüğüm 5 kuruluş şunlar:
| Kuruluş | Ne inşa ediyorlar | Neden önemli |
|---|---|---|
| NVIDIA | Isaac Sim, Isaac Lab, Newton, GR00T ve Cosmos | Çoğu ekibin üzerinde eğitim yaptığı simülasyon ve hesaplama yığını |
| Physical Intelligence | Robot temel modeli ailesi π₀ | Açık denetim noktalarıyla genel amaçlı robot politikaları |
| Agility Robotics | Digit insansı | Depo lojistiği için üretildi ve hâlihazırda müşterilerle çalışıyor |
| Boston Dynamics | Atlas, Stretch ve Spot | Atlas’ı 2026’da araştırma demolarından üretim birimlerine taşıyor |
| AMI Labs (Yann LeCun) | JEPA tarzı dünya modelleri | Piksel üretmeyen dünya modellerine aykırı bir yatırım |
NVIDIA, çoğunlukla robotun kendisinden ziyade robotun etrafındaki araçları inşa eder.
Isaac Sim fotogerçekçi simülasyonu, Isaac Lab bunun üzerinde pekiştirmeli öğrenmeyi, Newton ise artık fiziği sağlar. NVIDIA genel amaçlı bir robot satmasa da birçok robotik ekibi eğitimini NVIDIA yazılımı üzerinde yapar.
Physical Intelligence, π₀’ı geliştirdi; çamaşır katlama gibi görevler için akıcı eylem parçaları üretmek üzere akış eşleştirme kullanan 3,3 milyar parametreli bir görsel-dil-eylem modeli.
openpi deposu üzerinden gerçekten indirebileceğiniz genel amaçlı bir robot modeline en iyi örnek olduğunu düşünüyorum.
“Temel model” kavramı sizin için yeniyse, Temel Modellerin Tanıtımı rehberimiz fikri iyi açıklar.
Agility Robotics, Digit ile dar yolu seçti.
Baştan beri depolarda kasa taşımaya göre tasarlandı ve bu dar odak, çoğu insansıdan daha erken ücretli müşterilere ulaşmasının önemli bir nedeni.
Boston Dynamics, Atlas ile ters yolu seçti.
Robotun atletik sınırlarını yıllarca zorladı (muhtemelen parkur videolarını görmüşsünüzdür) ve ardından Google DeepMind’ın Gemini Robotics modelleriyle güçlendirmeyi planladığı, tamamen elektrikli bir fabrika ürününe dönüştürdü.
AMI Labs, Mart 2026’da 3,5 milyar $ ön para değerlemesiyle 1,03 milyar $ tohum turu kapatan, Yann LeCun’un Paris merkezli girişimidir. Tur; Cathay Innovation, Greycroft, Hiro Capital, HV Capital ve Bezos Expeditions tarafından ortaklaşa yönetildi; NVIDIA ve Samsung diğer yatırımcılar arasındaydı.
LeCun yıllardır geleceğin her pikselini tahmin etmenin israf olduğunu savunuyor; bu nedenle Birleşik Gömme Öngörü Mimarisinde (JEPA) tahminlerini piksel yerine soyut bir temsil uzayında yapıyor. Meta bu fikri V-JEPA 2 ile halihazırda test etti.
AMI’yi izlemeye değer kılan, alanın çoğunun gittiği yönün tersine gitmesi. Ancak henüz bir şey göndermedi; bu yüzden şimdilik kanıtlanmış bir yaklaşımdan ziyade, arkasında çok para olan bir araştırma bahsi olarak görürdüm.
Somutlaştırılmış yapay zekâ yalnızca bir robotik mühendisliği sorunu değildir. Çalışmanın büyük bölümü—bence çoğu—makine öğrenmesi çalışmasıdır.
Doğrudan taşınan beceriler şunlardır:
Başlamak için bir robota ihtiyacınız yok. gymnasium kütüphanesi MuJoCo ortamlarıyla birlikte gelir; dolayısıyla pip install "gymnasium[mujoco]" çalıştırdıktan sonra tüm döngüyü simüle bir robot üzerinde çalıştırabilirsiniz:
import gymnasium as gym

# HalfCheetah is a 2D cheetah-like robot simulated with the MuJoCo physics engine
env = gym.make("HalfCheetah-v5")
observation, info = env.reset(seed=42)

for step in range(1000):
    # Perception: the observation holds joint angles and velocities
    # Reasoning: a trained policy would choose the action here, we pick randomly
    action = env.action_space.sample()

    # Action: apply torques to the joints and move the physics forward one step
    observation, reward, terminated, truncated, info = env.step(action)

    if terminated or truncated:
        observation, info = env.reset()

env.close()
Şu anda çita, “akıl yürütme” adımı env.action_space.sample() olduğu—yani her seferinde rastgele bir eylem seçildiği—için sadece çırpınıyor.
O tek satırı eğitilmiş bir politikayla değiştirmek, tam olarak pekiştirmeli öğrenmenin işidir ve daha büyük bir şeye geçmeden önce denemenizi öneririm.
Somutlaştırılmış yapay zekâ hızlı ilerliyor; ancak hâlâ 4 noktada zorlanıyor ve bunları bilmeye değer buluyorum:
Somutlaştırılmış yapay zekâ, makinelere fiziksel bir beden ve onu kullanacak zekâyı verir. Algılama–akıl yürütme–eylem döngüsüyle çalışır, esas olarak fiziksel verinin azlığından ötürü geride tutulur ve 2026’da araştırma laboratuvarlarından depolara ve ilk fabrika pilotlarına taşınmaktadır.
Beni asıl şaşırtan, sorunun nasıl değiştiği. Birkaç yıl önce insanlar LLM’lerin robotik araştırmayı gereksiz kılıp kılmayacağını soruyordu. Bunun yerine, LLM’ler somut sistemlerin içinde akıl yürütme katmanı haline geliyor ve iki alan birbirine doğru büyüyor.
Bu yazının başındaki elmayı hatırlayın. Onu nasıl kaldıracağını bilmek ile gerçekten kaldırmak iki çok farklı problem çıktı ve somutlaştırılmış yapay zekâ ikincisi üzerinde çalışan alandır.
Bunun makine öğrenmesi temellerini inşa etmek istiyorsanız, Python ile Pekiştirmeli Öğrenme öğrenme yolumuzla başlayın. Yığınını dil tarafı için Büyük Dil Modelleri (LLM’ler) Kavramları kursumuz ve Büyük Dil Modelleri Geliştirme öğrenme yolumuz iyi birer sonraki adımdır.
Öne Çıkan DataCamp Kursları
Kurs
Kurs
Program