Kursus
Deep Reinforcement Learning dengan Python
4 jam
6K
Bayangkan Anda meminta seorang teman untuk memberikan sebuah apel dari mangkuk buah. Ia melihat mangkuk itu, menentukan mana yang apel, lalu mengangkatnya dengan cukup lembut agar tidak penyok sebelum memberikannya kepada Anda.
Sekarang mari kita minta chatbot melakukan hal yang sama. Ia bisa menjelaskan dengan tepat cara mengambil apel, jari mana yang digunakan, dan seberapa kuat harus mencengkeramnya, tetapi ia tidak bisa benar-benar mengambilnya. Ia tidak punya tangan dan tidak tahu seperti apa rasanya apel.
Embodied AI adalah bidang yang mencoba menutup kesenjangan ini. Sederhananya, ini adalah AI yang memiliki tubuh fisik (seperti robot, mobil, atau drone) dan belajar dengan melakukan sesuatu di dunia nyata alih-alih hanya membacanya. Anda juga akan melihat istilah yang sangat terkait, “physical AI”, digunakan untuk gagasan yang sama.
Saat ini, bidang ini sedang mengalami momen besar. Di CES pada Januari 2026, Jensen Huang dari NVIDIA menyebutnya “momen ChatGPT untuk robotika.”
Dana pun mengikuti. Data Dealroom yang dilaporkan oleh CNBC menunjukkan perusahaan robotika menggalang US$55,8 miliar pada 2026 hingga awal Juni, hampir dua kali rekor tahunan sebelumnya.
Dalam artikel ini, saya akan membahas:
Jangan khawatir jika Anda belum pernah bekerja dengan robot sebelumnya. Pemahaman dasar tentang machine learning akan membantu, tetapi saya akan membangun setiap ide dari awal sehingga Anda tetap bisa mengikutinya.
Embodied AI adalah sistem kecerdasan buatan yang dibangun ke dalam tubuh fisik, seperti robot, kendaraan otonom, atau drone, yang merasakan lingkungannya melalui sensor, menalar tentang apa yang harus dilakukan, dan bertindak pada dunia melalui motor, sembari belajar dari hasil tindakannya sendiri.
Istilah kuncinya di sini adalah embodied.
Kebanyakan model AI belajar dengan mengamati data yang dikumpulkan orang lain. Sistem embodied belajar dengan berinteraksi dengan lingkungannya, misalnya mendorong cangkir, melihat cangkir itu meluncur, dan memperbarui pengetahuannya tentang bagaimana perilaku cangkir saat didorong.
Berikut contohnya. Model visi yang dilatih pada jutaan foto pintu tahu seperti apa tampilan pintu. Robot yang benar-benar mencoba membuka 500 pintu tahu bahwa beberapa pintu didorong, beberapa ditarik, ada yang berat, dan ada yang memiliki gagang yang perlu ditekan dulu.
Anda tidak bisa mendapatkan kedalaman pengetahuan seperti ini dari sebuah foto.
Saya suka mengungkapkannya begini: sebagian besar AI mempelajari dunia dengan membacanya; embodied AI mempelajari dunia dengan menyentuh dan mengalaminya.
Perbedaan ini mengubah data yang Anda butuhkan, cara Anda melatih, dan bagaimana hal-hal bisa gagal.
Sejauh ini, saya membandingkan embodied AI dengan chatbot. Sekarang mari bandingkan dengan dua hal yang paling sering disalahpahami sebagai embodied AI: large language models (LLM) dan robotika tradisional berbasis aturan.
| Embodied AI | Large language models (LLMs) | Robotika tradisional berbasis aturan | |
|---|---|---|---|
| Belajar dari lingkungan | Ya, melalui interaksi dan umpan balik | Umumnya tidak, belajar dari korpus teks tetap | Tidak, perilaku diprogram manual |
| Mengambil tindakan fisik | Ya | Tidak | Ya |
| Latihan pada data internet | Sebagian (backbone visi dan bahasanya) | Ya, triliunan token | Tidak |
| Generalisasi ke lingkungan baru | Menengah, dan cepat membaik | Baik, dalam tugas berbasis bahasa | Buruk, rusak saat pengaturan berubah |
| Kedewasaan komersial pada 2026 | Produksi awal (gudang, pilot pabrik) | Dewasa dan tersebar luas | Dewasa, digunakan di pabrik selama puluhan tahun |
Dua baris terakhir yang ingin saya soroti.
Lengan industri berbasis aturan telah mengelas mobil selama puluhan tahun, dan sangat andal, tetapi hanya karena tidak ada yang berubah di dalam sel kerjanya. Embodied AI mencoba mempertahankan keandalan itu sambil membiarkan dunia tetap berantakan, yang oleh peneliti disebut generalisasi.
LLM dan embodied AI sama-sama belajar dari data dalam jumlah besar, tetapi mereka memecahkan masalah yang sangat berbeda. Sebuah LLM menerima teks dan memprediksi token mana yang seharusnya muncul berikutnya, sedangkan sistem embodied menerima bingkai kamera, sudut sendi, dan pembacaan sentuhan, lalu memprediksi gerakan mana yang seharusnya terjadi berikutnya.
Singkatnya, LLM tahu tentang dunia fisik, sementara embodied AI bertindak di dalamnya. Kembali ke apel kita: LLM dapat menjelaskan dengan tepat cara mengambilnya, dan robot embodied AI benar-benar bisa melakukannya.
Biaya kesalahan juga sangat berbeda. Jika LLM salah, Anda mendapat kalimat yang agak janggal. Jika sistem embodied salah, gelas bisa jatuh ke lantai, atau sesuatu yang lebih buruk.
Sekarang bagian yang menurut saya sering terlewat: keduanya bekerja bersama.
Dalam model vision-language-action (VLA), model visi-bahasa pralatih berada di inti sistem. Ia membaca gambar kamera dan instruksi Anda (“letakkan buah di mangkuk”), lalu meneruskan pemahamannya ke decoder aksi yang menghasilkan perintah motor yang sebenarnya.
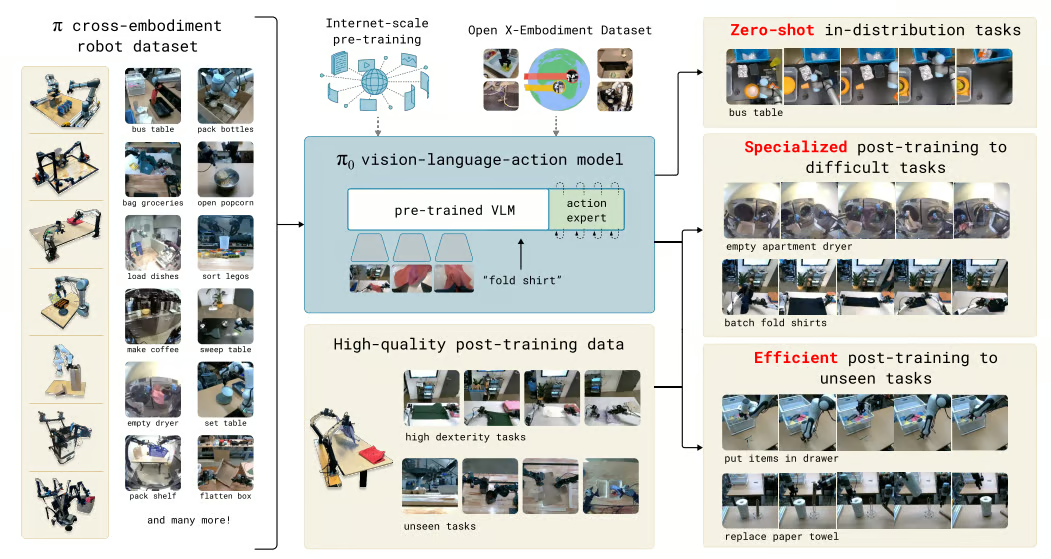
Cara model visi-bahasa pralatih terhubung ke aksi robot di π₀ (pi-zero). Gambar dari sumber: Black et al., 2024
Physical AI lebih sulit daripada digital AI terutama karena data.
Model bahasa maju pesat berkat dekade orang berbagi teks, kode, dan gambar secara daring, tetapi tidak ada sumber data sensor dunia nyata yang sebanding. Jauh lebih sedikit aliran sudut sendi, pembacaan gaya, dan bingkai kamera dari robot yang berinteraksi dengan objek sehari-hari.
Mari kita lihat kebutuhan data secara lebih rinci. Sistem embodied membutuhkan 3 jenis data yang sulit ditemukan:
Sekarang mari kita beri angka.
LLM frontier dilatih pada triliunan token. Open X-Embodiment, salah satu dataset robotika terbuka terbesar, menggabungkan data dari 22 jenis robot di 21 institusi dan menghasilkan sedikit di atas 1 juta lintasan nyata.
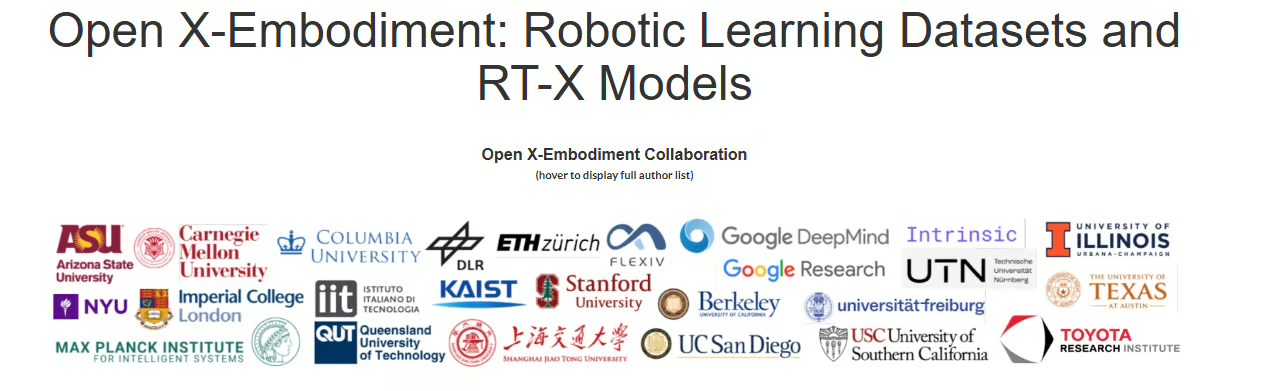
Robot dan tugas yang digabungkan dalam dataset Open X-Embodiment. Gambar dari sumber: Open X-Embodiment Collaboration, 2023
Mengapa begitu sedikit? Setiap lintasan membutuhkan robot nyata yang melakukan tugas nyata, biasanya dikendalikan manusia melalui teleoperation, yang lambat dan mahal.
Kesenjangan ini juga menjelaskan mengapa physical AI menggeneralisasi lebih lambat daripada digital AI. Model menangani variasi dengan baik ketika ia pernah melihat sesuatu yang serupa sebelumnya, dan sejuta lintasan mencakup jauh lebih sedikit dapur, pengaturan pencahayaan, dan bentuk objek dibanding triliunan token mencakup kalimat.
Saya akan menyimpan masalah data ini di belakang pikiran Anda untuk sisa artikel. Banyak keputusan desain yang Anda lihat di bawah, dari simulasi hingga domain randomization hingga meminjam backbone visi-bahasa pralatih, adalah solusi sementara untuk masalah ini.
Embodied AI bekerja dengan menjalankan loop berkelanjutan 3 tahap:
Loop ini berulang berkali-kali per detik, dan setiap gerakan mengubah apa yang dirasakan robot berikutnya, sehingga keluaran satu siklus menjadi masukan bagi siklus berikutnya.
Loop yang sama juga berada di balik world models. Makalah “World Models” tahun 2018 oleh Ha dan Schmidhuber membagi agen menjadi modul visi, modul memori, dan pengendali, lalu mengujinya pada mobil dalam gim balap. Embodied AI menerapkan gagasan yang sama ke robot utuh.
Cara yang baik untuk memahami loop ini adalah membayangkan menangkap bola:
Robot melakukan hal yang sama, hanya saja dengan kamera alih-alih mata dan motor alih-alih otot.
Mari kita bahas setiap tahap secara bergiliran.
Persepsi adalah tahap yang mengubah pembacaan sensor mentah menjadi sesuatu yang bisa ditalar oleh sisa sistem. Satu kamera jarang cukup, jadi kebanyakan robot menggabungkan beberapa sensor:
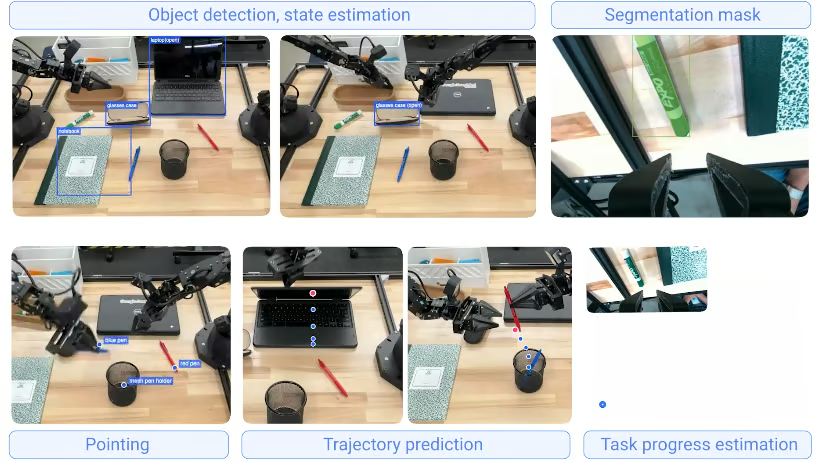
Contoh keluaran persepsi dari Gemini Robotics-ER 1.5. Gambar dari sumber: Google DeepMind
Model persepsi kemudian mengubah pembacaan ini menjadi peta spasial, identitas objek, posisi rintangan, dan pemahaman umum tentang adegan.
Kebanyakan ini adalah computer vision standar, seperti deteksi objek, segmentasi, dan estimasi kedalaman, biasanya dibangun di atas vision transformer pralatih seperti DINOv2 atau SigLIP.
Menurut saya, sentuhan adalah bagian paling diremehkan dari persepsi saat ini. Kamera dapat memberi tahu Anda ada gelas di meja, tetapi sentuhan yang memberi tahu Anda gelas mulai tergelincir dari genggaman.
Untuk memberi gambaran tentang posisinya, XELA Robotics memamerkan ujung jari robotik di Automate 2026 dengan 30 titik pengindra gaya tiga sumbu yang dipadatkan ke dalam bantalan. Perusahaan juga mengatakan sensor uSkin-nya dapat mendeteksi gaya sekecil 0,1 gram-force.
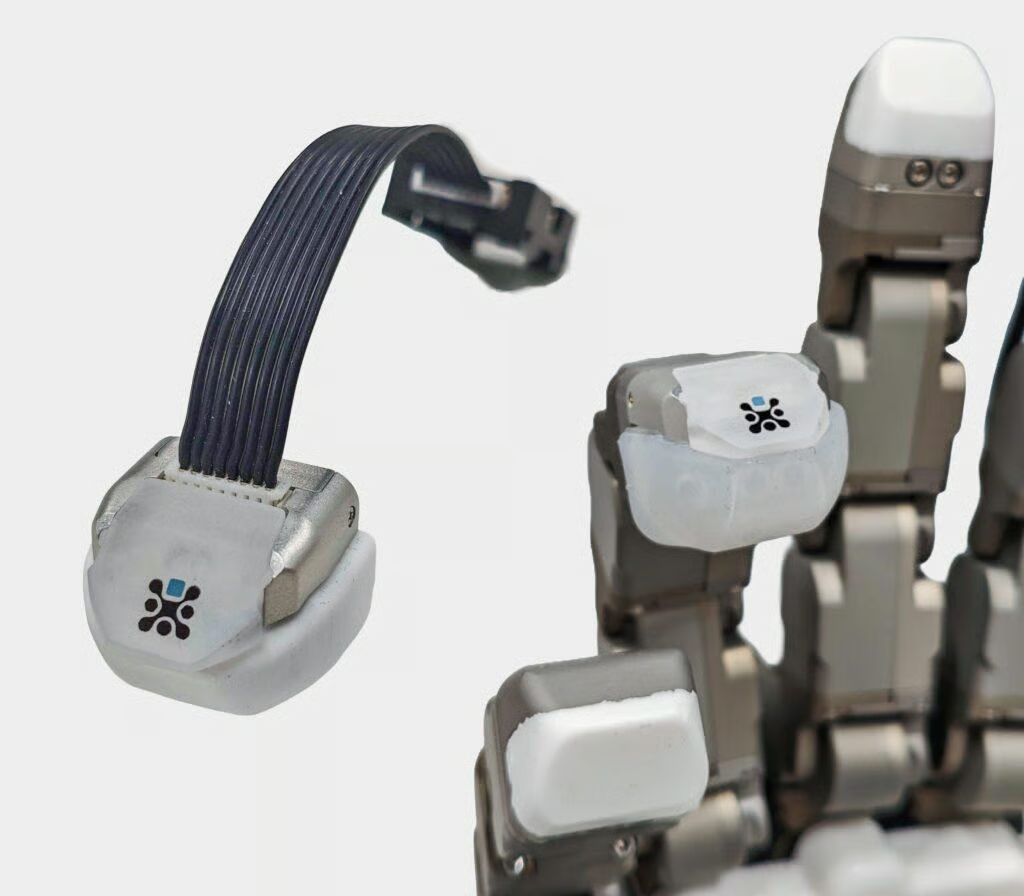
Sebuah ujung jari robotik uSkin yang berisi array titik pengindra taktil tiga sumbu. Gambar dari sumber: XELA Robotics
Penalaran adalah tahap yang memutuskan apa yang harus dilakukan selanjutnya. Di sistem yang lebih baru, biasanya ada 2 lapis:
World model memungkinkan robot membayangkan sebelum bertindak.
DreamerV3 adalah contoh yang bagus. Ia mempelajari model ringkas dari lingkungannya lalu melatih polisinya hampir sepenuhnya di dalam dunia imajiner itu.
Saya menggunakan DreamerV3 dalam riset saya sendiri, dan yang paling mengejutkan adalah betapa lebih banyak waktu agen berlatih di “kepalanya” daripada di lingkungan sebenarnya. Itu penting karena pelatihan menjadi lebih cepat dan jauh lebih murah.
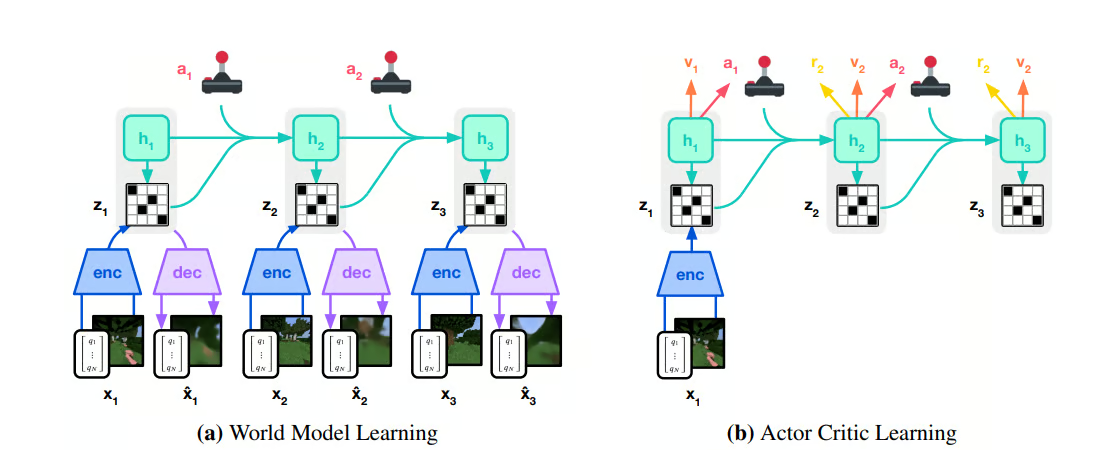
DreamerV3 melatih polisinya pada rollout terbayang dari world model-nya. Gambar dari sumber: Hafner et al., 2023
Perencanaan, di sisi lain, semakin banyak ditangani oleh model bahasa.
Contoh yang baik adalah Gemini Robotics-ER 1.5 dari Google DeepMind, yang bertindak sebagai perencana tingkat tinggi. Diberi tugas seperti memilah sampah sesuai aturan daur ulang lokal, ia dapat mencari aturan dengan Google Search, memecah pekerjaan menjadi langkah, dan menyerahkan setiap langkah ke model VLA Gemini Robotics 1.5 yang melakukan pekerjaan fisik.
Anda bisa menganggap model bahasa sebagai manajer dan model VLA sebagai pekerja yang benar-benar menyelesaikan tugas.
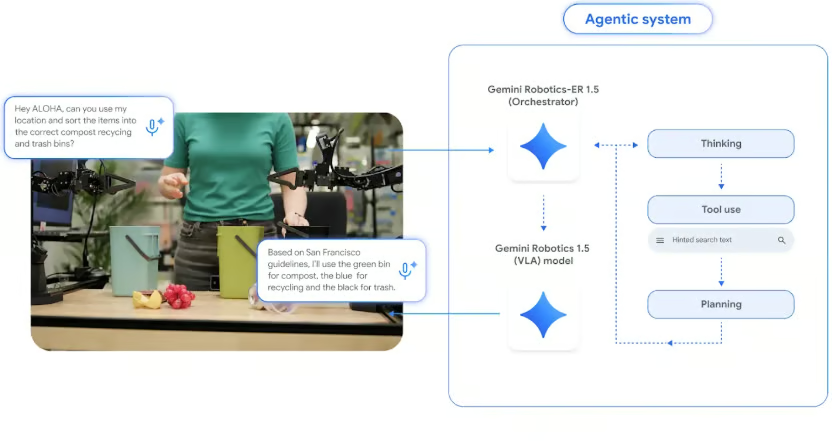
Gemini Robotics-ER 1.5 merencanakan tugas dan mendelegasikan eksekusi fisik ke Gemini Robotics 1.5 VLA. Gambar dari sumber: Google DeepMind, 2025
Aksi adalah tahap yang mengonversi keputusan menjadi perintah presisi untuk setiap sendi dan motor, biasanya puluhan hingga ratusan kali per detik (diukur dalam hertz, atau Hz). Bagian level rendah dari tahap ini disebut kontrol.
Misalnya, perintah seperti “Gerakkan gripper 5 cm ke kiri” terdengar sederhana, tetapi pada lengan 7 sendi harus menjadi torsi spesifik untuk setiap motor sendi, dihitung ulang terus-menerus saat lengan bergerak.
Bagian tersulit adalah bahwa kenyataan jarang sesuai dengan yang diharapkan robot. Objek selip, lantai sedikit tidak rata, pencahayaan berubah saat seseorang membuka tirai, dan kabel melengkung berbeda dari yang diprediksi.
Kontroler yang baik menyadari perbedaan antara yang diharapkan dan yang sebenarnya terjadi, lalu segera mengoreksi.
Menurut saya, aksi adalah tahap tersulit untuk dikelola dengan benar di lingkungan yang berantakan dan tidak terstruktur. Kesalahan persepsi bisa diperbaiki dengan melihat lagi dan kesalahan perencanaan bisa diperbaiki dengan merencanakan ulang, tetapi kesalahan kontrol terjadi secara real time.
Embodied AI dilatih pada campuran simulasi dan data dunia nyata. Simulasi berarti lingkungan virtual yang diisi objek 3D dengan fisika yang akurat, tempat robot dapat berlatih jutaan kali sebelum menyentuh perangkat keras nyata.
Ingat masalah data tadi? Simulasi adalah salah satu solusi utamanya, khususnya untuk reinforcement learning dalam lokomosi dan manipulasi. Model fondasi seperti π₀ masih sangat bergantung pada demonstrasi nyata, jadi kebanyakan tim menggunakan keduanya.
Mengumpulkan data di dunia nyata memiliki 3 masalah besar:
Simulator mengatasi ketiganya sekaligus. Anda bisa menjalankan ribuan robot virtual secara paralel pada satu GPU dan membiarkan mereka gagal dan memulai ulang sesering yang dibutuhkan. Ini memadatkan pengalaman bertahun-tahun robot ke dalam beberapa jam.
Tidak semua simulator sama bermanfaatnya untuk melatih robot. Dari pengalaman saya bekerja dengan lengan robot dalam simulasi, simulator yang baik butuh 3 hal:
Dua platform yang paling sering Anda temui adalah NVIDIA Isaac Sim (dengan Isaac Lab) dan MuJoCo:
| Platform | Pengembang | Keunggulan | Terbaik untuk |
|---|---|---|---|
| NVIDIA Isaac Sim dan Isaac Lab | NVIDIA | Rendering fotorealistik, simulasi sensor, ribuan lingkungan paralel di GPU | Run reinforcement learning skala besar dan data kamera sintetis |
| MuJoCo | Google DeepMind (sumber terbuka) | Fisika kontak yang cepat dan akurat, ringan, komunitas riset besar | Riset, tolok ukur lokomosi dan manipulasi |
Tambahan terbaru adalah Newton, mesin fisika sumber terbuka yang dipercepat GPU, dibangun oleh NVIDIA, Google DeepMind, dan Disney Research serta dikelola melalui Linux Foundation.
Newton 1.0 dirilis pada NVIDIA GTC Maret 2026. Ini terhubung ke Isaac Lab sebagai backend fisika, dengan MuJoCo Warp sebagai salah satu solver dan solver tambahan untuk objek deformabel seperti kabel dan kain.
Deformabel lebih penting daripada kedengarannya. Simulator lama menangani kabel dan kain dengan buruk, dan pabrik membutuhkan robot yang bisa menangani keduanya.
Kesenjangan sim-to-real adalah penurunan kinerja yang terjadi ketika kebijakan yang dilatih dalam simulasi dipindahkan ke robot nyata, dan ini adalah salah satu masalah terbesar dalam sistem embodied.
Misalnya, gesekan yang disimulasikan tidak pernah benar-benar pas, kamera simulasi terlalu bersih, dan objek simulasi bisa terlalu sempurna, sehingga kebijakan yang berhasil 95% di simulasi bisa langsung gagal saat bertemu perangkat keras nyata.
Ada 2 cara utama tim menutup kesenjangan ini:
Alih-alih mencoba menyempurnakan simulator, tim melakukan randomisasi dengan banyak cara.
Tobin et al. (2017) merandomisasi tekstur dan pencahayaan begitu kuat sehingga dunia nyata tampak seperti variasi lain bagi model. Tangan robot Rubik’s Cube OpenAI melangkah lebih jauh dengan secara otomatis memperlebar randomisasi seiring kebijakan membaik.
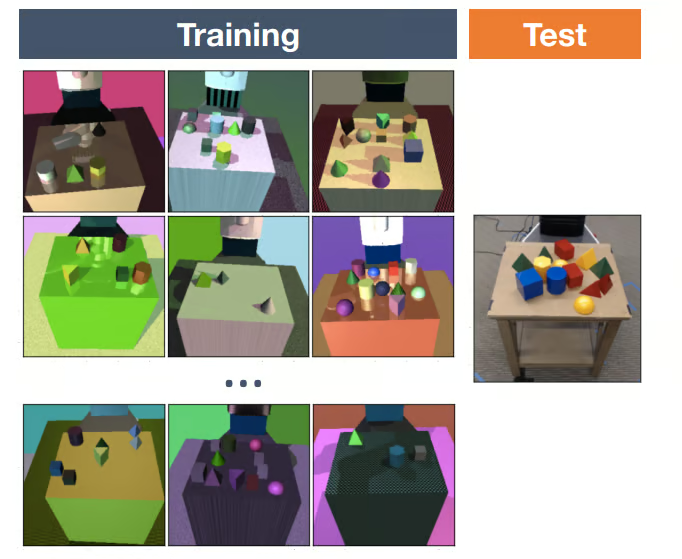
Kebijakan yang pralatih dalam simulasi sering hanya butuh sejumlah kecil demonstrasi nyata untuk beradaptasi, karena sudah mempelajari bentuk umum tugasnya.
Kedua teknik ini tidak menghilangkan kesenjangan sepenuhnya, sehingga tim terus bekerja untuk mengurangi dampaknya pada kinerja dunia nyata.
Embodied AI kini berjalan di luar lab di beberapa industri, meski sangat tidak merata.
Pola yang saya lihat adalah ia hadir lebih dulu di tempat lingkungan terlalu berubah-ubah untuk diskrip manual, tetapi manusia masih bisa turun tangan jika terjadi masalah.
Mobil swakemudi adalah salah satu jenis embodied AI yang paling haus data.
Waymo Driver telah menempuh hampir 200 juta mil sepenuhnya otonom, dan juga melatih serta menguji pada miliar-miliar mil dalam simulasi, menurut postingan Waymo Februari 2026 tentang World Model-nya. Simulasi memungkinkan Waymo memutar ulang insiden nyata dan menghasilkan skenario langka (misalnya, seorang anak berlari keluar di antara mobil parkir) yang mungkin tidak pernah ditemui armada uji di jalan nyata.
Mobil swakemudi juga contoh bagus dari loop persepsi-penalaran-aksi yang berjalan penuh. Kendaraan Waymo melakukan persepsi dengan kamera, lidar, dan radar, menalar tentang apa yang kemungkinan dilakukan setiap pejalan kaki dan kendaraan berikutnya, dan bertindak dengan mengontrol kemudi dan rem berkali-kali per detik.
Menurut saya, gudang adalah penggunaan komersial embodied AI yang paling alami saat ini.
Perubahannya adalah dari robot jalur tetap yang mengikuti garis di lantai ke sistem yang dapat menangani inventaris yang dinamis dan berantakan, seperti mengambil dari tote dengan 40 produk berbeda yang dicampur jadi satu.
Digit humanoid milik Agility Robotics telah memindahkan tote di GXO Logistics berdasarkan perjanjian multi-tahun yang ditandatangani pada 2024, dan Stretch dari Boston Dynamics membongkar kotak dari truk.
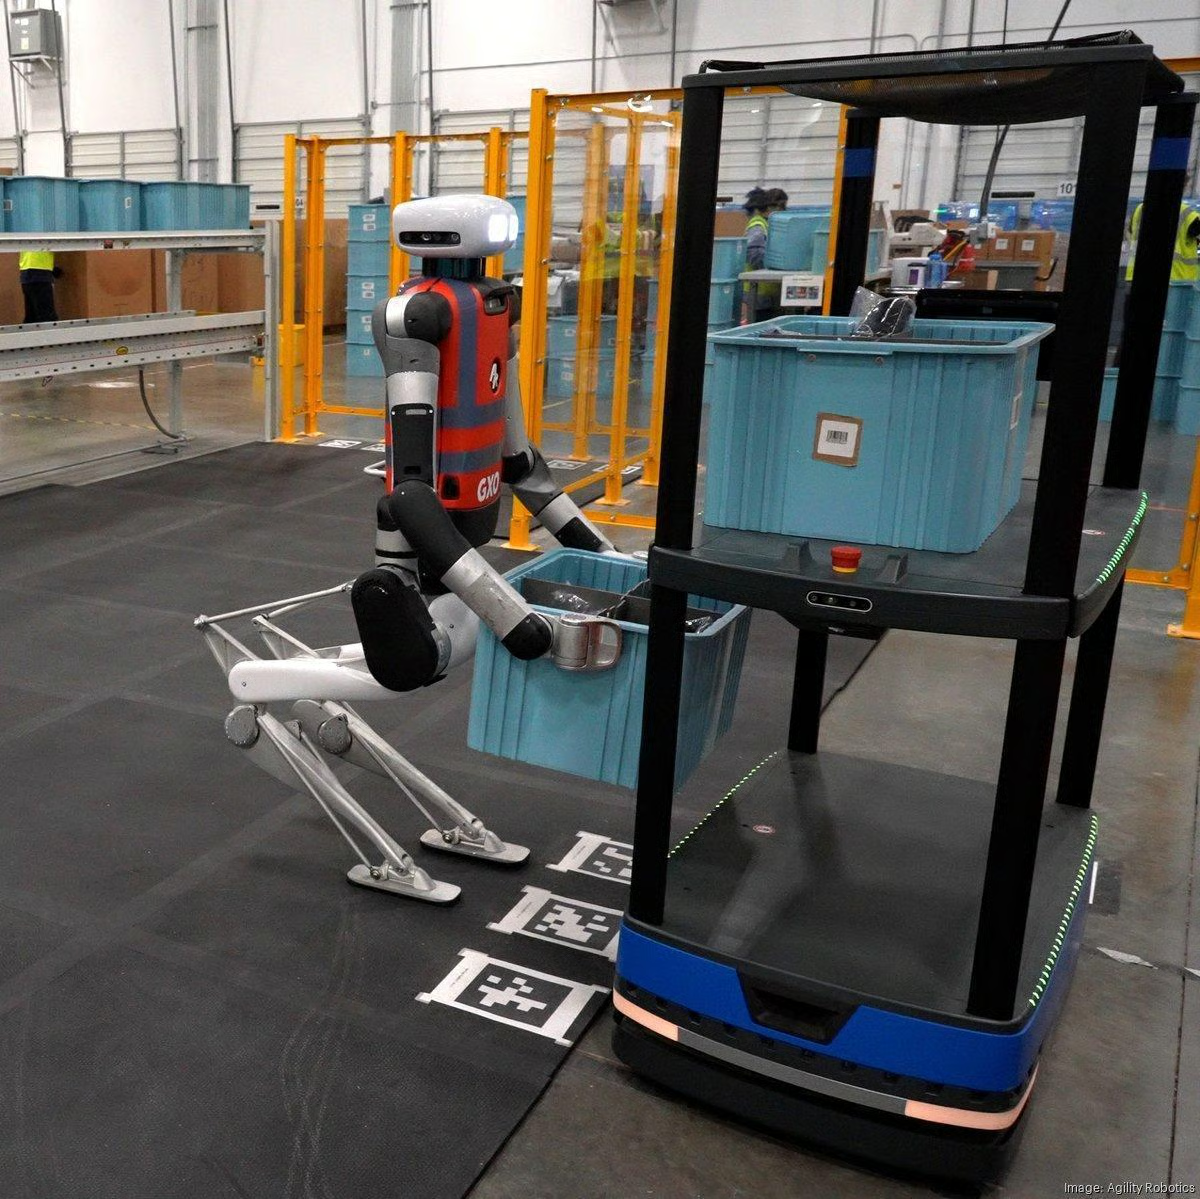
Digit milik Agility Robotics memindahkan tote antara robot mobile otonom dan konveyor di gudang GXO. Gambar dari sumber: Agility Robotics/The Robot Report
Kesehatan adalah bidang yang saya perkirakan embodied AI akan bergerak paling hati-hati.
Sistem bedah seperti da Vinci dari Intuitive sudah digunakan di rumah sakit di seluruh dunia, tetapi dikendalikan oleh ahli bedah, dan sebagian besar riset AI di sini berfokus pada asistensi, seperti pelacakan instrumen, kontrol kamera, dan dukungan penjahitan.
Di kesehatan, persetujuan regulatori sering menjadi kendala yang lebih besar daripada kapabilitas model, dan memang seharusnya begitu. Saya pribadi memperkirakan penggunaan asistif dan pelatihan tiba jauh lebih dulu daripada apa pun yang mendekati pembedahan otonom.
Humanoid mendapat perhatian paling besar dan termasuk yang paling belum terbukti.
Di CES 2026, Boston Dynamics meluncurkan versi produksi Atlas dan mengatakan setiap unit yang dibuat pada 2026 sudah dialokasikan untuk Hyundai dan Google DeepMind. Sementara itu, Figure menjalankan penerapan selama 11 bulan robot humanoid Figure 02 di pabrik BMW di Spartanburg, South Carolina, untuk memuat lembaran logam.
Saya ingin jujur: sebagian besar penerapan humanoid masih pilot yang melakukan serangkaian tugas sempit. Hyundai, misalnya, berencana mulai menggunakan Atlas untuk penjenjangan suku cadang pada 2028, tanda betapa hati-hatinya bahkan para pendukung terbesar bergerak.
Sekarang mari bicarakan siapa yang benar-benar membangun semua ini. Berikut 5 organisasi yang menurut saya perlu dikenali siapa pun yang baru di embodied AI:
| Organisasi | Apa yang mereka bangun | Mengapa penting |
|---|---|---|
| NVIDIA | Isaac Sim, Isaac Lab, Newton, GR00T, dan Cosmos | Stack simulasi dan komputasi tempat kebanyakan tim berlatih |
| Physical Intelligence | keluarga model fondasi robot π₀ | Kebijakan robot serbaguna dengan checkpoint terbuka |
| Agility Robotics | Humanoid Digit | Dibuat untuk logistik gudang dan sudah bekerja dengan pelanggan |
| Boston Dynamics | Atlas, Stretch, dan Spot | Memindahkan Atlas dari demo riset ke unit produksi pada 2026 |
| AMI Labs (Yann LeCun) | World model gaya JEPA | Taruhan berlawanan arus pada world model yang tidak menghasilkan piksel |
NVIDIA sebagian besar membangun alat di sekitar robot, bukan robot itu sendiri.
Isaac Sim menangani simulasi fotorealistik, Isaac Lab menangani reinforcement learning di atasnya, dan Newton kini dapat menyediakan fisikanya. Banyak tim robotika berlatih pada perangkat lunak NVIDIA meski NVIDIA tidak menjual robot serbaguna.
Physical Intelligence membangun π₀, sebuah model visi-bahasa-aksi berukuran 3,3 miliar parameter yang menggunakan flow matching untuk menghasilkan potongan aksi yang mulus untuk tugas seperti melipat pakaian.
Ini adalah contoh terbaik yang saya tahu tentang model robot serbaguna yang benar-benar dapat Anda unduh, melalui repositori openpi.
Jika konsep “model fondasi” baru bagi Anda, panduan Introduction to Foundation Models kami menjelaskannya dengan baik.
Agility Robotics mengambil jalur sempit dengan Digit.
Digit dirancang sejak awal untuk memindahkan tote di gudang, dan fokus sempit itu menjadi alasan besar ia mencapai pelanggan berbayar lebih cepat daripada kebanyakan humanoid.
Boston Dynamics mengambil jalur sebaliknya dengan Atlas.
Mereka menghabiskan bertahun-tahun mendorong batas atletik robot (Anda mungkin pernah melihat video parkournya) sebelum mengubahnya menjadi produk pabrik serba listrik yang direncanakan Google DeepMind untuk ditenagai oleh model Gemini Robotics.
AMI Labs adalah startup berbasis Paris milik Yann LeCun, yang menutup putaran seed US$1,03 miliar pada Maret 2026 dengan valuasi pra-uang US$3,5 miliar. Putaran ini dipimpin bersama oleh Cathay Innovation, Greycroft, Hiro Capital, HV Capital, dan Bezos Expeditions, dengan NVIDIA dan Samsung di antara investor lainnya.
LeCun telah berargumen selama bertahun-tahun bahwa memprediksi setiap piksel masa depan itu boros, jadi Joint Embedding Predictive Architecture (JEPA)-nya membuat prediksi di ruang representasi abstrak sebagai gantinya, sebuah gagasan yang sudah diuji Meta dengan V-JEPA 2.
Yang membuat AMI layak dipantau adalah ia menentang arah kebanyakan bidang ini bergerak. Namun, sejauh ini belum merilis apa pun, jadi saya akan memperlakukannya sebagai taruhan riset dengan banyak dana di belakangnya, bukan pendekatan yang telah terbukti untuk saat ini.
Embodied AI bukan hanya masalah rekayasa robotik. Banyak pekerjaan, dan saya berargumen sebagian besar, adalah pekerjaan machine learning.
Keterampilan yang paling langsung dapat ditransfer adalah:
Anda tidak memerlukan robot untuk memulai. Pustaka gymnasium dilengkapi dengan lingkungan MuJoCo, jadi setelah menjalankan pip install "gymnasium[mujoco]" Anda dapat menjalankan keseluruhan loop pada robot simulasi:
import gymnasium as gym

# HalfCheetah is a 2D cheetah-like robot simulated with the MuJoCo physics engine
env = gym.make("HalfCheetah-v5")
observation, info = env.reset(seed=42)

for step in range(1000):
    # Perception: the observation holds joint angles and velocities
    # Reasoning: a trained policy would choose the action here, we pick randomly
    action = env.action_space.sample()

    # Action: apply torques to the joints and move the physics forward one step
    observation, reward, terminated, truncated, info = env.step(action)

    if terminated or truncated:
        observation, info = env.reset()

env.close()
Saat ini, cheetah hanya meronta karena langkah “penalaran” adalah env.action_space.sample(), yang memilih aksi acak setiap saat.
Mengganti satu baris itu dengan kebijakan terlatih adalah tepatnya tujuan reinforcement learning, dan saya sarankan mencobanya sebelum beralih ke hal yang lebih besar.
Embodied AI bergerak cepat, tetapi masih kesulitan di 4 area, dan saya pikir ini penting untuk diketahui:
Embodied AI memberi mesin tubuh fisik dan kecerdasan untuk menggunakannya. Ia bekerja melalui loop persepsi-penalaran-aksi, tertahan terutama oleh betapa sedikitnya data fisik yang ada, dan pada 2026 mulai keluar dari lab riset ke gudang dan pilot pabrik pertama.
Yang benar-benar mengejutkan saya adalah bagaimana pertanyaannya bergeser. Beberapa tahun lalu, orang bertanya apakah LLM akan membuat riset robotika tidak relevan. Sebaliknya, LLM menjadi lapisan penalaran di dalam sistem embodied, dan kedua bidang ini saling bertumbuh.
Ingat apel di awal artikel ini? Mengetahui cara mengambilnya dan benar-benar mengambilnya ternyata dua masalah yang sangat berbeda, dan embodied AI adalah bidang yang mengerjakan masalah kedua.
Jika Anda ingin membangun fondasi ML untuk ini, mulailah dengan Reinforcement Learning in Python track kami. Untuk sisi bahasa dari stack, kursus Large Language Models (LLMs) Concepts dan track Developing Large Language Models kami adalah langkah lanjut yang baik.
Kursus Teratas DataCamp
Kursus
Kursus
Program
blogs
Dario Radečić
15 mnt
blogs
Javier Canales Luna
14 mnt
blogs
David Woods
13 mnt
blogs
Hugo Bowne-Anderson
13 mnt